पॉइंट कैलकुलेटर से चाप की लंबाई
पथ की कुल लंबाई खंड दर खंड मापने के लिए क्रमबद्ध (x, y) निर्देशांक दर्ज करें।
मूल वक्र और चयनित चाप
सुनहरे बिंदु प्रत्येक उपखंड के मध्यबिंदु को दर्शाते हैं।
समाकल्य g(x) और मध्यबिंदु आयत
किसी आयत पर माउस ले जाएँ और उसका उपखंड, मध्यबिंदु, समाकल्य मान व योगदान देखें।
विस्तृत मध्यबिंदु गणना तालिका
अभिसरण तुलना
लगातार परिष्करणों के बीच का अंतर त्रुटि का व्यावहारिक संकेत है, कोई गारंटीकृत त्रुटि सीमा नहीं।
गणना त्रुटि
अनुभाग नेविगेशन
बिंदुओं से चाप लंबाई कैलकुलेटर का उपयोग कैसे करें
बिंदुओं से चाप लंबाई कैलकुलेटर क्रमागत निर्देशांक बिंदुओं के बीच की सीधी-रेखा दूरियाँ जोड़कर पथ मापता है। यह ऊपर के कैलकुलेटर पर दूरी-योग मोड में चलता है। एक मिनट से भी कम में सही योग पाने के लिए इन चरणों का पालन करें।
- बिंदु-आधारित मोड चुनें। पृष्ठ दूरी-योग पैनल के सक्रिय होने के साथ खुलता है, जिसमें सूत्र L = ∑i=1n−1 √((Δxi)2 + (Δyi)2) दिखता है। इस गणना के लिए किसी अन्य मोड की आवश्यकता नहीं है।
- निर्देशांक युग्म दर्ज करें। टेक्स्ट क्षेत्र में प्रति पंक्ति एक बिंदु लिखें, दो संख्याएँ स्थान से अलग करके। उदाहरण इनपुट इस तरह दिखता है:
0 0
3 4
6 4
10 1 - बिंदुओं का क्रम जाँचें। कैलकुलेटर ठीक उसी अनुक्रम का पालन करता है जो आप लिखते हैं। सुनिश्चित करें कि पंक्तियाँ इच्छित पथ के साथ चलन क्रम में हों, न कि x या y मान के अनुसार छँटी हुई।
- गणना करें पर क्लिक करें। कैलकुलेटर यूक्लिडीय दूरी सूत्र से हर क्रमागत युग्म मापता है और सभी खंड लंबाइयाँ जोड़ता है।
- परिणाम पढ़ें। बताया गया मान कुल पॉलीलाइन लंबाई है। इसकी इकाई आपके निर्देशांक की इकाई से मेल खाती है: मीटर में निर्देशांक देने पर परिणाम मीटर में मिलेगा।
- कॉपी करें या रीसेट करें। उत्तर को क्लिपबोर्ड पर रखने के लिए Copy Result का उपयोग करें, या बिंदु साफ़ करके नया पथ शुरू करने के लिए Reset दबाएँ।
महत्वपूर्ण सुझाव। हर बिंदु के लिए इकाइयाँ एक समान रखें। कम से कम दो बिंदु दर्ज करें, क्योंकि एक बिंदु में कोई खंड नहीं होता। पथ के साथ इच्छित क्रम बनाए रखें। बंद लूप मापने के लिए सूची के अंत में पहला बिंदु फिर से जोड़ें। तीखे मोड़ों वाले पथों के लिए हर मोड़ के पास अतिरिक्त बिंदु शामिल करें ताकि खंड मोड़ों का बारीकी से अनुसरण करें।
बिंदुओं से चाप लंबाई क्या है?
बिंदुओं से चाप लंबाई वह कुल दूरी है जो किसी पथ के साथ चलती है, जहाँ पथ किसी गणितीय समीकरण के बजाय निर्देशांकों की सूची से परिभाषित होता है। हर निर्देशांक मार्ग का एक असतत नमूना होता है: कोई GPS पाठ्यांक, सर्वेक्षण माप, CAD शीर्ष, या ग्राफ़ पर रखा कोई बिंदु। बिंदुओं को क्रम से जोड़ने पर एक पॉलीलाइन बनती है, यानी सीधे खंडों की शृंखला, और उस पॉलीलाइन की चाप लंबाई खंड लंबाइयों का योग होती है।
तीन बिंदु लें: A = (0, 0), B = (3, 4) और C = (6, 0)। A से B तक का खंड 5 इकाई मापता है, और B से C तक का खंड भी 5 इकाई मापता है। इसलिए कुल पथ लंबाई 10 इकाई है। यह संख्या पॉलीलाइन A → B → C के लिए सटीक है। यदि ये तीन बिंदु किसी चिकने वक्र के नमूने होते, तो 10 केवल वास्तविक वक्र लंबाई का सन्निकटन होता, क्योंकि सीधे खंड उन कोनों को काट देते हैं जिन्हें वक्र नहीं काटता।
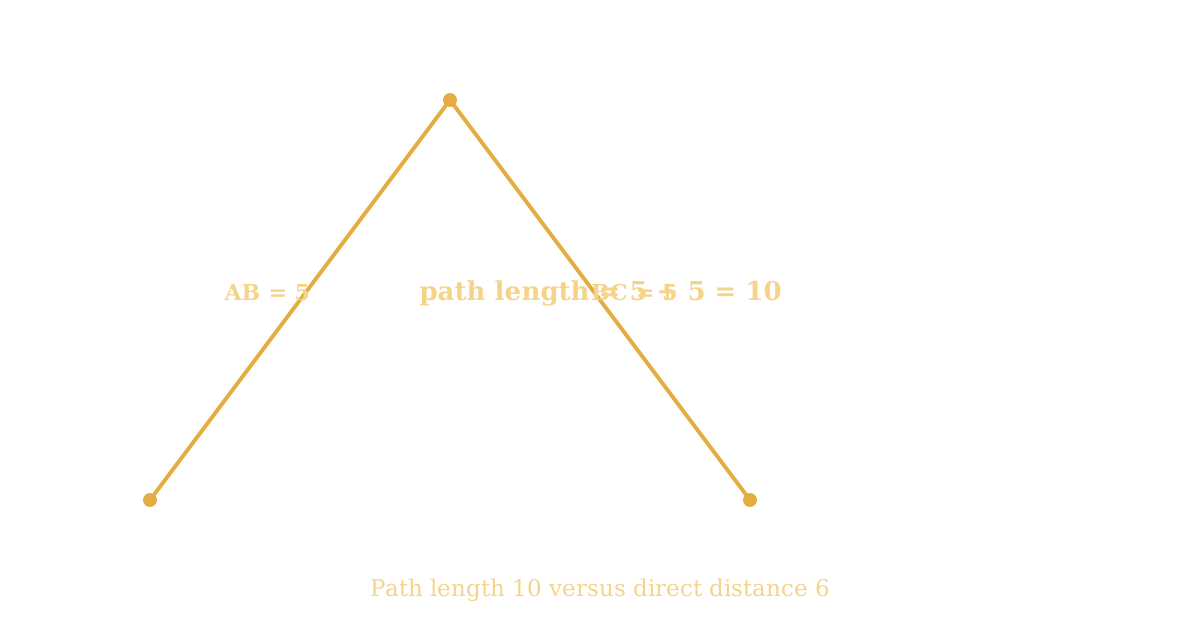
बिंदु-आधारित चाप लंबाई तब स्वाभाविक उपकरण है जब आपका डेटा निर्देशांकों के रूप में आता है। फिटनेस घड़ी से दर्ज कोई पगडंडी, मानचित्र पर खींची सीमा, या किसी छवि से निकाला गया समोच्च सभी की संरचना एक जैसी होती है: (x, y) युग्मों की क्रमबद्ध सूची, जिसके माध्यम से उसी क्रम में पथ चलता है।
दूरी सूत्र को समझना
पथ का हर खंड यूक्लिडीय दूरी सूत्र से मापा जाता है:
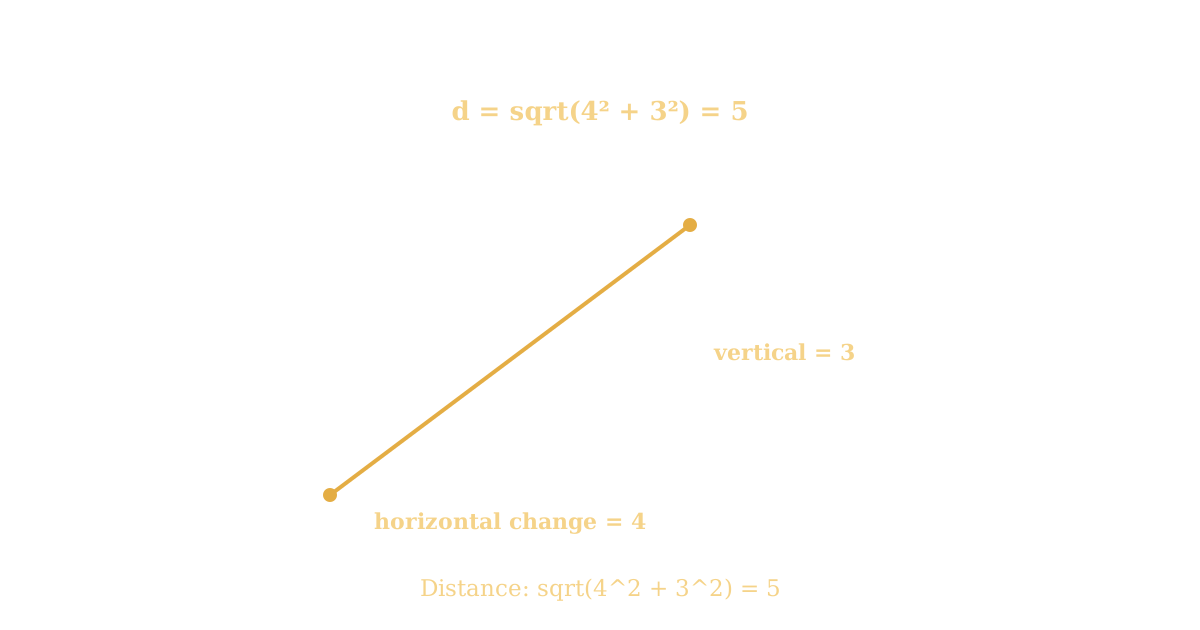
यह सूत्र सीधे पाइथागोरस प्रमेय से आता है। क्षैतिज परिवर्तन x2 − x1 और ऊर्ध्वाधर परिवर्तन y2 − y1 समकोण त्रिभुज की दो भुजाएँ बनाते हैं, और दूरी d कर्ण होती है। प्रत्येक भुजा का वर्ग करने से ऋणात्मक चिह्नों का प्रभाव हट जाता है, और वर्गमूल वर्ग लंबाई को वापस सामान्य इकाइयों में बदल देता है।
A = (1, 2) और B = (5, 5) के साथ एक उदाहरण देखें:
- क्षैतिज परिवर्तन। 5 − 1 = 4।
- ऊर्ध्वाधर परिवर्तन। 5 − 2 = 3।
- प्रत्येक परिवर्तन का वर्ग। 42 = 16 और 32 = 9।
- वर्गों को जोड़ें। 16 + 9 = 25।
- वर्गमूल लें। √25 = 5, इसलिए d = 5 इकाई।
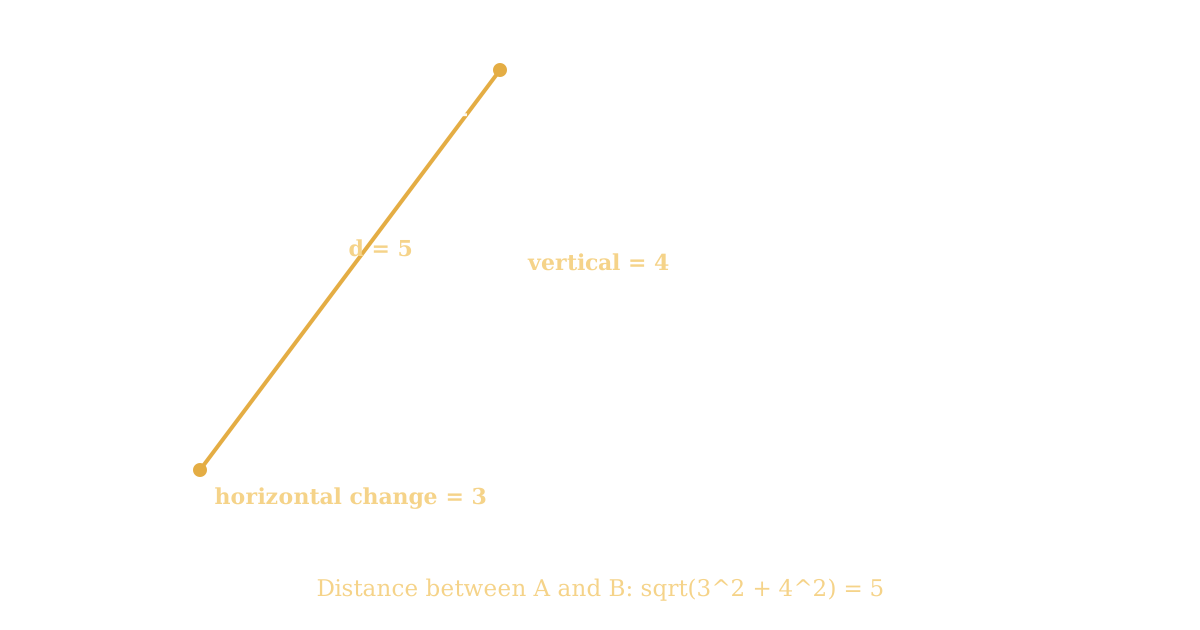
क्योंकि भुजाओं को जोड़ने से पहले वर्ग किया जाता है, घटाव का क्रम कभी मायने नहीं रखता: (x1 − x2)2 बराबर होता है (x2 − x1)2 के। इसलिए सूत्र समान दूरी देता है, चाहे आप किसी भी छोर को पहले कहें।
अनेक निर्देशांक बिंदुओं से चाप लंबाई का सूत्र
जब पथ में N क्रमबद्ध बिंदु हों, तो कुल लंबाई N − 1 अलग-अलग खंड लंबाइयों का योग होती है:
योग चिह्न ∑ का अर्थ है "जोड़ें"। i = 1 से शुरू करके, सूत्र बिंदु 1 और बिंदु 2 के बीच की दूरी निकालता है, फिर बिंदु 2 और बिंदु 3 के बीच की, और तब तक जारी रहता है जब तक बिंदु N − 1 और बिंदु N के बीच की दूरी न मिल जाए। अंतिम सूचकांक N − 1 इसलिए है क्योंकि N बिंदुओं वाले खुले पथ में ठीक N − 1 खंड होते हैं: पहले के बाद हर नया बिंदु एक जोड़ने वाला खंड जोड़ता है।
उदाहरण के लिए, चार बिंदुओं के साथ सूत्र तीन दूरियाँ देता है, d1, d2 और d3, और कुल लंबाई L = d1 + d2 + d3 होती है। अगला खंड बिंदुओं (0, 0), (3, 4), (6, 4) और (10, 1) के लिए इसे पूरी तरह हल करके दिखाता है।
चार बिंदुओं से चाप लंबाई की चरण-दर-चरण गणना
P1 = (0, 0), P2 = (3, 4), P3 = (6, 4) और P4 = (10, 1) बिंदु लें। प्रत्येक खंड की दूरी निकालें, फिर तीनों दूरियाँ जोड़ें।
| खंड | कहाँ से | कहाँ तक | क्षैतिज परिवर्तन | ऊर्ध्वाधर परिवर्तन | दूरी |
|---|---|---|---|---|---|
| d1 | (0, 0) | (3, 4) | 3 | 4 | √(9 + 16) = 5 |
| d2 | (3, 4) | (6, 4) | 3 | 0 | √(9 + 0) = 3 |
| d3 | (6, 4) | (10, 1) | 4 | −3 | √(16 + 9) = 5 |
अब खंड लंबाइयाँ जोड़ें:
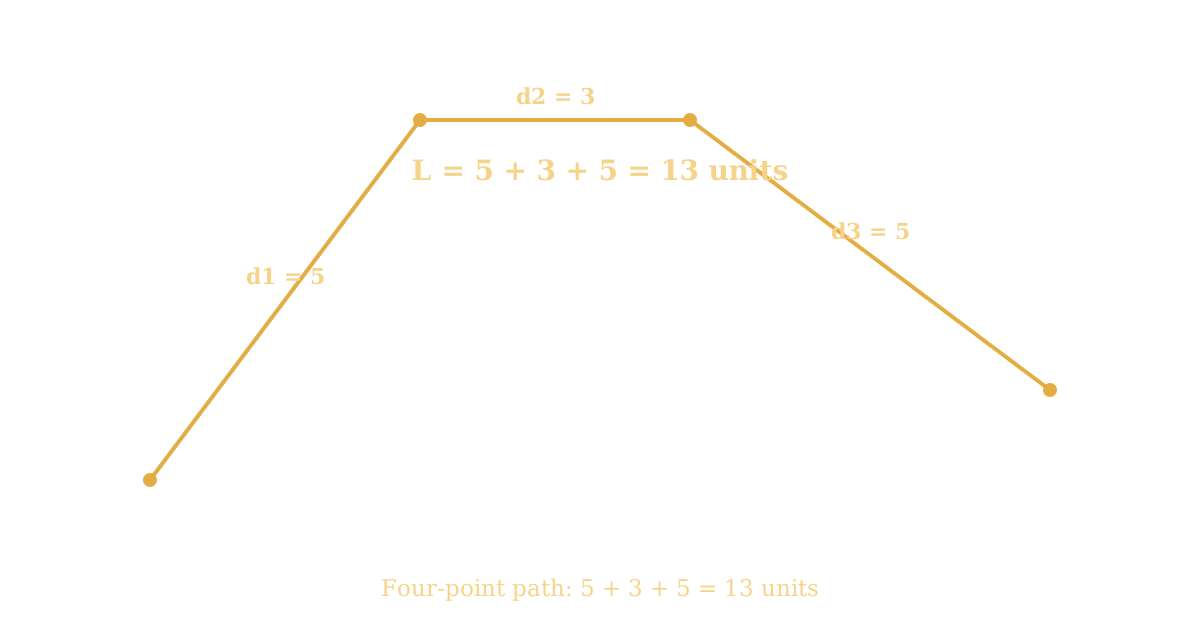
उत्तर 13 इस पॉलीलाइन के लिए सटीक है। ध्यान दें कि d3 में −3 का ऋणात्मक ऊर्ध्वाधर परिवर्तन कैसे उपयोग हुआ; वर्ग करने से यह जोड़ से पहले +9 में बदल जाता है, इसलिए नीचे की ओर वाला खंड भी धनात्मक लंबाई जोड़ता है। इस पृष्ठ का कैलकुलेटर आपकी सूची के हर क्रमागत युग्म के लिए ठीक यही चरण दोहराता है।
बिंदुओं का क्रम क्यों मायने रखता है?
बिंदुओं का क्रम पथ को परिभाषित करता है। कैलकुलेटर पहले बिंदु को दूसरे से, दूसरे को तीसरे से जोड़ता है, और आगे भी यही करता है, इसलिए बिंदुओं को फिर से व्यवस्थित करने से खंड फिर से व्यवस्थित होते हैं और आमतौर पर कुल लंबाई बदल जाती है।
पिछले उदाहरण के उन्हीं चार बिंदुओं को दो अलग-अलग अनुक्रमों में लें:
क्रम A: (0, 0) → (3, 4) → (6, 4) → (10, 1)। खंड 5, 3 और 5 मापते हैं, जिससे L = 13 इकाई मिलती है।
क्रम B: (0, 0) → (6, 4) → (3, 4) → (10, 1)। खंड √52 ≈ 7.211103, 3 और √58 ≈ 7.615773 मापते हैं, जिससे L ≈ 17.826876 इकाई मिलती है।
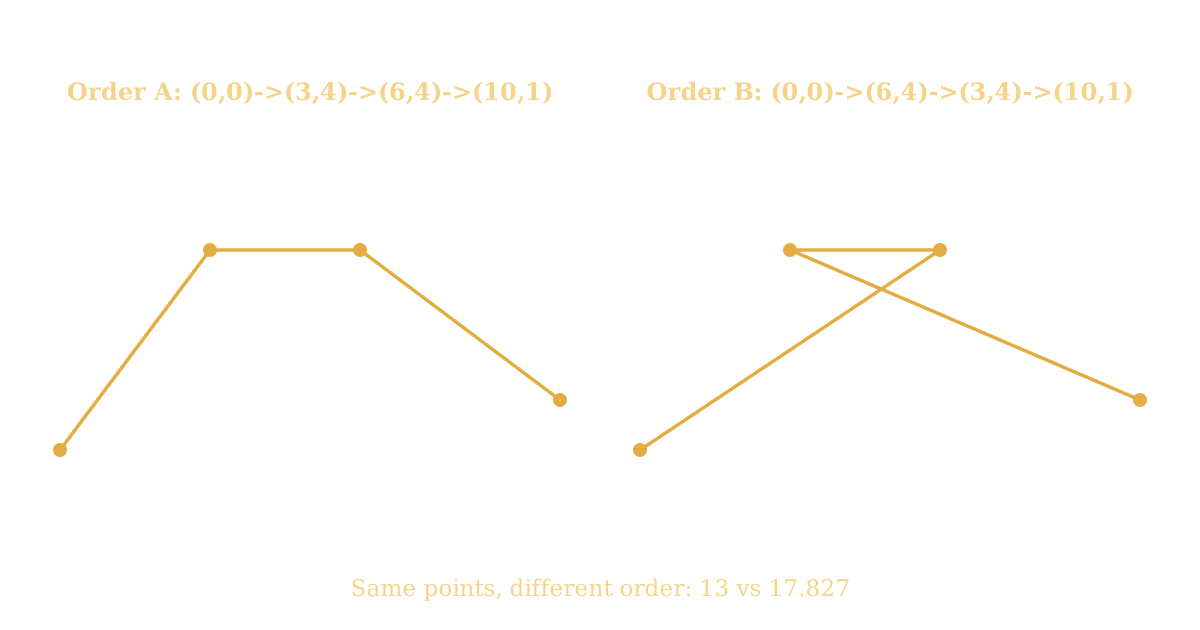
समान निर्देशांक समूह ने दो अलग-अलग पथ दिए जिनकी लंबाइयाँ अलग-अलग थीं, क्योंकि बीच के दो बिंदु बदले गए थे और जोड़ने वाले खंड बदल गए थे। एक महत्वपूर्ण विशेष स्थिति अलग व्यवहार करती है: पूरे अनुक्रम को उल्टा करने पर, (10, 1) → (6, 4) → (3, 4) → (0, 0), उन्हीं खंडों को पीछे की ओर चलता है, इसलिए कुल लंबाई ठीक 13 रहती है। उल्टा करना लंबाई सुरक्षित रखता है; मनमाना पुनर्व्यवस्थापन नहीं।
इसीलिए बिंदुओं को x-निर्देशांक के अनुसार छाँटना हमेशा सही नहीं होता। छँटा क्रम सुविधाजनक हो सकता है, लेकिन वास्तविक पथ, जैसे कोई घुमावदार पगडंडी या सेंसर से ट्रेस किया कोई हस्तलिखित अक्षर, को अपना चलन क्रम बनाए रखना चाहिए।
खुले पथ बनाम बंद पथ
खुला पथ एक बिंदु से शुरू होकर दूसरे बिंदु पर समाप्त होता है। बंद पथ अपने शुरुआती बिंदु पर लौटता है, एक लूप बनाता है जिसकी लंबाई में समापन खंड भी शामिल होता है।
कोनों (0, 0), (4, 0), (4, 4) और (0, 4) वाला वर्ग लें:
खुला पथ। चारों कोने क्रम से दर्ज करें। तीन खंड 4, 4 और 4 मापते हैं, इसलिए L = 12 इकाई। आकार की चौथी भुजा गायब है।
बंद पथ। (0, 0) → (4, 0) → (4, 4) → (0, 4) → (0, 0) दर्ज करें। शुरुआती बिंदु को दोहराने से (0, 4) से वापस (0, 0) तक का समापन खंड जुड़ता है, जो 4 मापता है। अब L = 4 + 4 + 4 + 4 = 16 इकाई, जो वर्ग का परिमाप है।
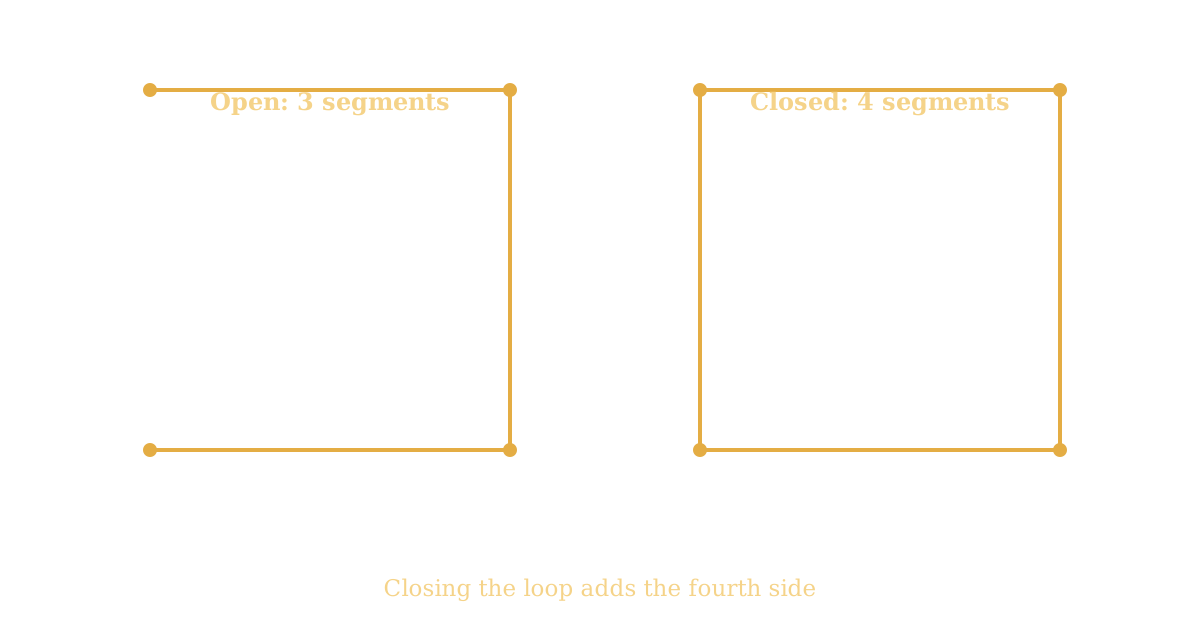
कैलकुलेटर कभी अपने आप समापन खंड नहीं जोड़ता। यदि आपका पथ लूप है, तो आपको सूची के अंत में पहला बिंदु फिर से लिखना होगा। ध्यान दें कि बंद पथ की लंबाई परिमाप होती है, क्षेत्रफल नहीं: यह कैलकुलेटर आकार के चारों ओर की दूरियाँ मापता है, उसके अंदर के क्षेत्र को कभी नहीं।
ऋणात्मक निर्देशांकों से चाप लंबाई की गणना कैसे करें
ऋणात्मक निर्देशांक बिल्कुल धनात्मक निर्देशांकों की तरह काम करते हैं। दूरी सूत्र हर निर्देशांक अंतर का वर्ग करता है, इसलिए इनपुट या अंतरों में ऋणात्मक चिह्न कभी परिणाम घटाते नहीं।
A = (−3, −2) और B = (1, 1) के लिए:
- क्षैतिज परिवर्तन। 1 − (−3) = 4।
- ऊर्ध्वाधर परिवर्तन। 1 − (−2) = 3।
- प्रत्येक परिवर्तन का वर्ग। 42 = 16 और 32 = 9।
- जोड़ें और मूल लें। √(16 + 9) = √25 = 5 इकाई।
ऋणात्मक निर्देशांक स्वाभाविक रूप से तब आते हैं जब मूलबिंदु मापे जा रहे क्षेत्र के अंदर हो: तापमान-विसंगति आलेख, समुद्र तल से नीचे के पाठ्यांकों वाली ऊँचाई प्रोफ़ाइल, या (0, 0) पर केंद्रित CAD चित्र। दूरी केवल बिंदुओं के बीच के अलगाव पर निर्भर करती है, कभी इस पर नहीं कि वे किस चतुर्थांश में हैं।
दशमलव निर्देशांकों से पथ लंबाई की गणना
निर्देशांकों का पूर्णांक होना ज़रूरी नहीं। वही सूत्र दशमलव संभालता है, और चरण अपरिवर्तित रहते हैं।
A = (0.5, 1.5) और B = (3.5, 5.5) के लिए:
- क्षैतिज परिवर्तन। 3.5 − 0.5 = 3।
- ऊर्ध्वाधर परिवर्तन। 5.5 − 1.5 = 4।
- वर्ग करें, जोड़ें और मूल लें। √(32 + 42) = √25 = 5 इकाई।
मापा गया डेटा लगभग हमेशा दशमलव में आता है: GPS ट्रैक, सेंसर लॉग और सर्वेक्षण यंत्र कई दशमलव स्थानों तक स्थितियाँ बताते हैं। मान जैसे हैं वैसे ही दर्ज करें और अंकगणित कैलकुलेटर को करने दें। जोड़ने से पहले प्रत्येक खंड को पूर्णांक में गोल करने से बचें, क्योंकि समय से पहले गोल करने से कुल योग अंतिम प्रदर्शित परिशुद्धता से ज़्यादा बदल सकता है। केवल तैयार परिणाम को गोल करें, और वह भी तभी जब अनुप्रयोग इसकी माँग करे।
दोहराए गए बिंदु चाप लंबाई को कैसे प्रभावित करते हैं
जब दो क्रमागत बिंदु समान हों, तो उनके बीच की दूरी शून्य होती है, इसलिए दोहराया गया बिंदु कुल लंबाई में कुछ नहीं जोड़ता।
(0, 0) → (3, 4) → (3, 4) → (6, 8) के लिए खंड हैं:
- d1 = 5
- d2 = 0, क्योंकि बीच के दो बिंदु एक ही स्थान पर हैं
- d3 = 5
कुल L = 5 + 0 + 5 = 10 इकाई है, वैसा ही जैसा दोहराव हटाने पर मिलता।
दोहराए गए पाठ्यांक लॉग किए गए डेटा में आम हैं: GPS रिसीवर जो एक ही स्थिति दो बार दर्ज करता है, या सेंसर जो स्थिर अवस्था में नमूने लेता है। लंबाई के लिए ये जितने हानिरहित हैं, अन्य विश्लेषणों को विकृत कर सकते हैं, इसलिए इन्हें साफ़ करना अच्छा अभ्यास है। एक चेतावनी: सूची में बाद में किसी बिंदु को दोहराना अलग बात है। अन्य बिंदुओं पर जाने के बाद पहले की स्थिति पर लौटने से वास्तविक वापसी पथ बनता है, और वह पथ वास्तविक दूरी जोड़ता है।
सैंपलिंग घनत्व चाप-लंबाई सटीकता को कैसे प्रभावित करता है
जब बिंदु किसी अंतर्निहित चिकने वक्र के नमूने हों, तो नमूनों की संख्या यह तय करती है कि पॉलीलाइन वक्र का कितनी बारीकी से अनुसरण करती है। विरल सैंपलिंग वक्रता को काटती है, सीधी जीवाएँ बनाती है जो उन वक्र भागों से छोटी होती हैं जिन्हें वे बदलती हैं। इसलिए मापी गई लंबाई वास्तविक वक्र लंबाई से कम आने की प्रवृत्ति रखती है।
त्रिज्या 1 वाले चौथाई वृत्त की सटीक चाप लंबाई π/2 ≈ 1.570796 है। चाप के साथ m समान दूरी वाले बिंदु जोड़ने से जीवा योग Lm = 2m · sin(π/(4m)) मिलता है:
| जीवाएँ (m) | पॉलीलाइन लंबाई | 1.570796 से त्रुटि |
|---|---|---|
| 1 | 1.414214 | −0.156583 |
| 2 | 1.530734 | −0.040063 |
| 4 | 1.560723 | −0.010074 |
| 8 | 1.568274 | −0.002522 |
| 16 | 1.570166 | −0.000631 |
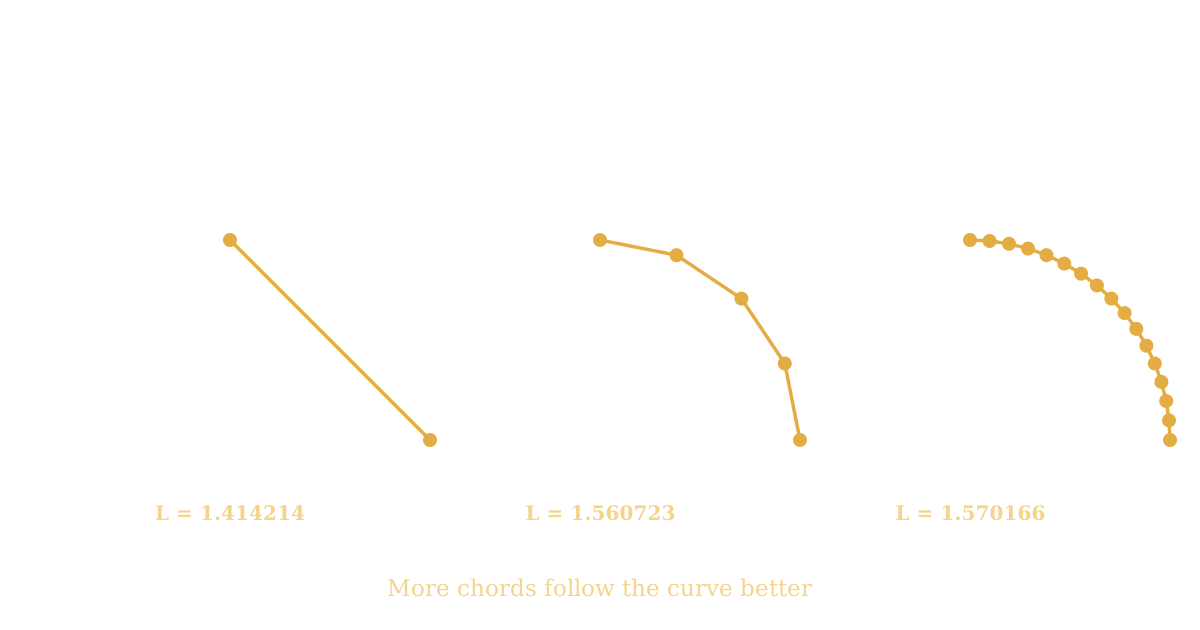
नमूना गिनती हर बार दोगुनी करने पर त्रुटि लगभग चार के गुणक से घटती है, जो चिकने उत्तल वक्रों की विशेषता है। 16 जीवाओं के साथ पॉलीलाइन सटीक लंबाई के 0.000631 के भीतर आ चुकी है।
घनी सैंपलिंग हर समस्या का इलाज नहीं है। यदि निर्देशांकों में ही मापन शोर है, तो अतिरिक्त बिंदु छोटे यादृच्छिक भटकाव जोड़ते हैं जो मापी लंबाई को बढ़ा देते हैं। इसलिए सटीकता नमूना घनत्व और डेटा गुणवत्ता दोनों पर निर्भर करती है: जहाँ वक्र तेज़ी से मुड़े, वहाँ उदारता से नमूने लें, और बस ज़्यादा शोर वाले नमूने इकट्ठा करने के बजाय साफ़, अच्छी तरह कैलिब्रेट किए गए मापों को प्राथमिकता दें।
पॉलीलाइन लंबाई बनाम सीधी-रेखा दूरी
एक बिंदु सूची के अंदर दो अलग-अलग सवाल छिपे होते हैं। पॉलीलाइन लंबाई हर मध्यवर्ती बिंदु का अनुसरण करती है; सीधी-रेखा दूरी पहले और अंतिम बिंदुओं को छोड़कर बाकी सब कुछ अनदेखा करती है।
A = (0, 0), B = (3, 4) और C = (6, 0) के लिए:
- AB = 5 और BC = 5, इसलिए पथ लंबाई L = 5 + 5 = 10 इकाई है।
- A से C तक की सीधी दूरी √((6 − 0)2 + (0 − 0)2) = 6 इकाई है।
पथ लंबाई "B से होते हुए मैंने कितनी दूर यात्रा की" का उत्तर देती है, जबकि सीधी दूरी "A और C कितनी दूर हैं" का उत्तर देती है। दोनों अलग-अलग सवालों के सही उत्तर हैं। त्रिभुज असमिका गारंटी देती है कि पॉलीलाइन लंबाई सीधी छोर दूरी से कभी छोटी नहीं हो सकती: B से होकर जाने वाला भटकाव यात्रा को केवल लंबा कर सकता है, छोटा कभी नहीं।
नीचे दिया गया चित्र इस अंतर को स्पष्ट दिखाता है: एक चिकनी वक्र रेखा, उससे लिए गए नमूना बिंदु, और उन्हें जोड़ने वाली सीधी रेखाएं। हर सीधी रेखा वक्रता को काटकर आगे जाती है, इसीलिए पॉलीलाइन हमेशा उस वक्र से थोड़ी कम लंबाई मापती है जिसका वह अनुमान लगाती है।
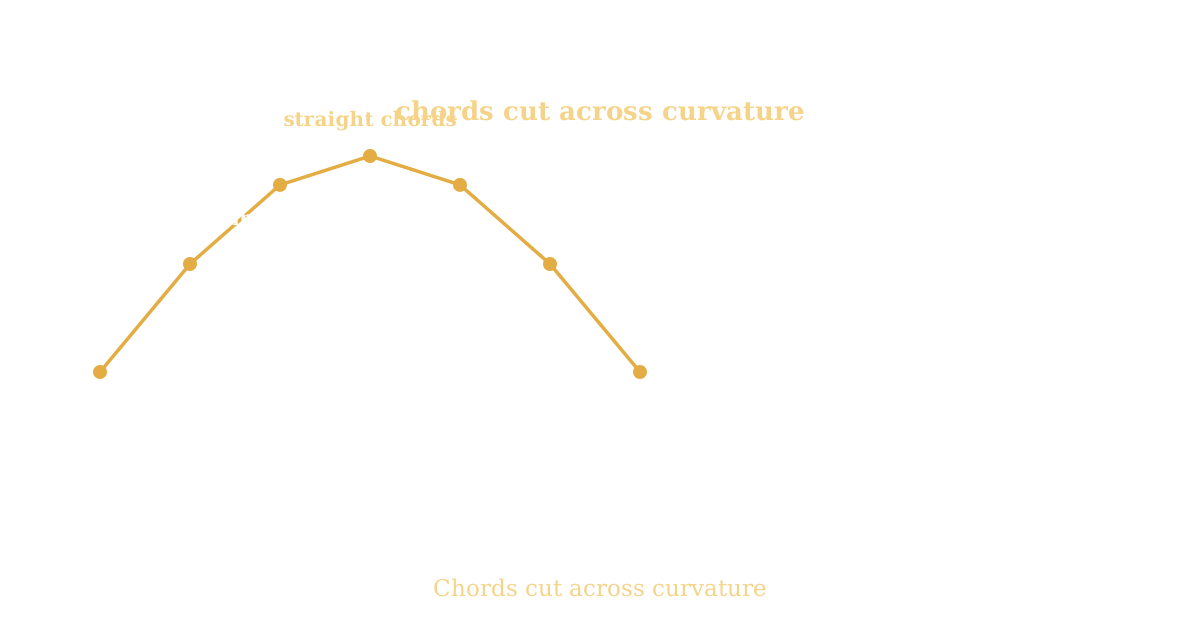
दोनों को भ्रमित करना आम भूल है। कई पड़ावों से घूमता डिलीवरी मार्ग पहले और अंतिम पड़ाव के बीच की सीधी रेखा से लंबा होता है, और कैलकुलेटर हमेशा घुमावदार मार्ग बताता है, क्योंकि बिंदु वही पथ दर्शाते हैं।
बिंदुओं से चाप लंबाई कैलकुलेटर के हल किए गए उदाहरण
नीचे का हर उदाहरण निर्देशांक इनपुट, खंड-दर-खंड अंकगणित और अंतिम परिणाम दिखाता है, बिल्कुल जैसा कैलकुलेटर करता है।
उदाहरण 1: दो-बिंदु दूरी। इनपुट: (0, 0), (3, 4)। एक खंड: d = √(32 + 42) = √25 = 5 इकाई। दो बिंदु न्यूनतम अर्थपूर्ण इनपुट हैं, और उत्तर बस उनके बीच की दूरी है।
उदाहरण 2: तीन-बिंदु पथ। इनपुट: (0, 0), (3, 4), (6, 0)। खंड: AB = 5, BC = 5। कुल: L = 5 + 5 = 10 इकाई। सीधी दूरी AC = 6 से तुलना करें, जो बीच के बिंदु को अनदेखा करती है।
उदाहरण 3: चार-बिंदु पथ। इनपुट: (0, 0), (3, 4), (6, 4), (10, 1)। खंड: d1 = 5, d2 = 3, d3 = 5। कुल: L = 13 इकाई, ऊपर के हल किए उदाहरण से मेल खाता है।
उदाहरण 4: बंद वर्ग। इनपुट: (0, 0), (4, 0), (4, 4), (0, 4), (0, 0)। प्रत्येक 4 के चार खंड। कुल: L = 4 + 4 + 4 + 4 = 16 इकाई। दोहराया गया शुरुआती बिंदु लूप बंद करता है और चौथी भुजा का योगदान देता है।
उदाहरण 5: ऋणात्मक निर्देशांक। इनपुट: (−3, −2), (1, 1)। अंतर: 4 और 3। परिणाम: d = √(16 + 9) = 5 इकाई। अंतरों का वर्ग करने पर ऋणात्मक चिह्न गायब हो जाते हैं।
उदाहरण 6: दशमलव निर्देशांक। इनपुट: (0.5, 1.5), (3.5, 5.5)। अंतर: 3 और 4। परिणाम: d = √(9 + 16) = 5 इकाई। दशमलव को किसी विशेष व्यवहार की ज़रूरत नहीं।
उदाहरण 7: दोहराए गए क्रमागत बिंदु। इनपुट: (0, 0), (3, 4), (3, 4), (6, 8)। खंड: 5, 0, 5। कुल: L = 5 + 0 + 5 = 10 इकाई। दोहराव शून्य का योगदान देता है।
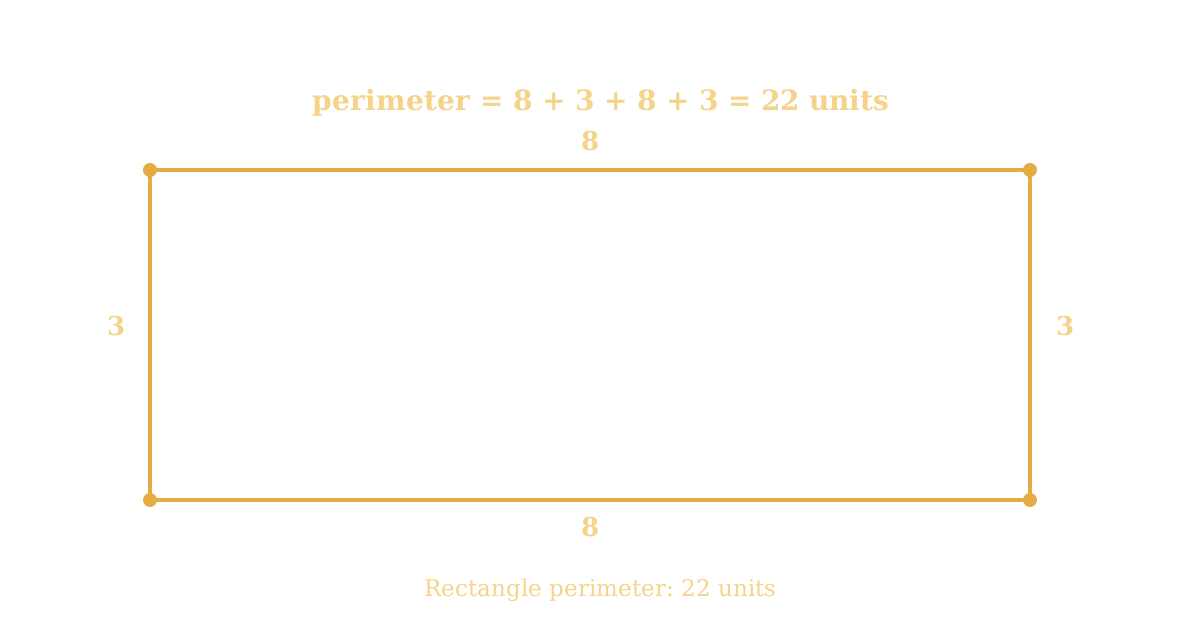
उदाहरण 8: आयताकार मार्ग। इनपुट: (0, 0), (8, 0), (8, 3), (0, 3), (0, 0)। खंड: 8, 3, 8, 3। कुल: L = 8 + 3 + 8 + 3 = 22 इकाई, 8-बाय-3 आयत का परिमाप।
उदाहरण 9: टेढ़ा-मेढ़ा पथ। इनपुट: (0, 0), (1, 6), (2, 0)। हर खंड √(1 + 36) = √37 ≈ 6.082763 मापता है। कुल: L ≈ 12.165525 इकाई। (0, 0) से (2, 0) तक की सीधी दूरी केवल 2 है, जो दिखाता है कि घुमावदार मार्ग सीधी रेखा की तुलना में कितना अधिक जोड़ता है।
बिंदुओं से चाप लंबाई कलन से कैसे संबंधित है
कलन x = a और x = b के बीच चिकने वक्र y = f(x) की चाप लंबाई समाकल से परिभाषित करता है:
यह सूत्र सतत फलन और उसके अवकलज का उपयोग करता है। बिंदु-आधारित विधि निर्देशांकों के अनुक्रम और दूरी सूत्र का उपयोग करती है। दोनों दृष्टिकोण एक ही अंतर्निहित सवाल, वक्र की लंबाई, का उत्तर अलग-अलग तरह के इनपुट से देते हैं।
सैंपलिंग बेहतर होने पर दोनों विधियाँ अभिसरित होती हैं। किसी चिकने वक्र के साथ चलन क्रम में बिंदुओं का नमूना लें, उन्हें सीधे खंडों से जोड़ें, और बिंदु घने होने पर पॉलीलाइन लंबाई समाकल की ओर बढ़ती है। यह सीमांत संबंध संख्यात्मक समाकलन के पीछे के विचार जैसा ही है।
व्यावहारिक रूप से वह विधि चुनें जो आपके डेटा से मेल खाती हो। जब आपके पास y = x2 जैसा सूत्र हो, तो कलन-आधारित चरण सहित चाप लंबाई कैलकुलेटर उपयोग करें। जब आपके पास बिना किसी अंतर्निहित सूत्र के मापे गए निर्देशांकों की सूची हो, तो बिंदु-आधारित विधि सही है, और इसमें अवकलजों की कोई आवश्यकता नहीं होती।
बिंदुओं से चाप लंबाई बनाम समलंब नियम
दोनों विधियाँ वक्र लंबाई का अनुमान लगाती हैं, लेकिन वे अलग-अलग इनपुट से शुरू होती हैं और अलग-अलग तरह से सन्निकटन करती हैं।
| पहलू | बिंदु-आधारित विधि | समलंब नियम |
|---|---|---|
| इनपुट | क्रमबद्ध (x, y) निर्देशांक | फलन f(x), अंतराल [a, b], उपविभाजन n |
| मूल संक्रिया | खंडों पर √(Δx2 + Δy2) का योग | g(x) = √(1 + [f′(x)]2) का भारित योग |
| वक्र ज्ञान | बिंदुओं से परे कुछ नहीं चाहिए | फलन और उसका अवकलज चाहिए |
| सटीकता नियंत्रण | अधिक या बेहतर-स्थित नमूना बिंदु | अधिक उपविभाजन n |
| सबसे उपयुक्त | मापा, नमूना लिया या आयात किया निर्देशांक डेटा | तीक्ष्ण वक्रता या लंबे अंतराल वाले ज्ञात फलन |
क्योंकि इनपुट अलग हैं, दोनों विधियाँ एक ही भौतिक वक्र पर असहमत हो सकती हैं। बिंदु विधि पॉलीलाइन को ठीक-ठीक मापती है, जबकि समलंब नियम अपने समाकल के माध्यम से चिकने वक्र का सन्निकटन करता है। कोई भी सार्वभौमिक रूप से बेहतर नहीं है: मापे गए निर्देशांक बिंदु विधि की माँग करते हैं, और ज्ञात समीकरण समलंब नियम कैलकुलेटर या सिम्पसन नियम कैलकुलेटर की माँग करता है।
बिंदुओं से चाप लंबाई निकालते समय सटीकता कैसे सुधारें
कैलकुलेटर पॉलीलाइन लंबाई ठीक-ठीक निकालता है, इसलिए "सटीकता" का असल अर्थ है कि पॉलीलाइन वास्तविक पथ को कितनी निष्ठा से दर्शाती है। ये बारह अभ्यास माप को निष्ठावान बनाए रखते हैं।
- वक्र खंडों पर बिंदु जोड़ें। सीधी जीवाएँ कोने काटती हैं; अधिक नमूने पॉलीलाइन को वक्र से सटने देते हैं।
- सही पथ क्रम बनाए रखें। बिंदुओं को चलन अनुक्रम का पालन करना चाहिए, क्योंकि पुनःक्रम खंड बदल देता है।
- तीखे मोड़ों के पास घनी सैंपलिंग करें। दो बिंदुओं से वर्णित हेयरपिन मोड़ एक लंबी जीवा बन जाता है; मध्यवर्ती बिंदु मोड़ को ट्रेस करते हैं।
- एक समान निर्देशांक इकाइयाँ उपयोग करें। एक ही सूची में मीटर और किलोमीटर मिलाने से कुल योग चुपचाप भ्रष्ट हो जाता है।
- गायब बिंदुओं की जाँच करें। छूटा वेपॉइंट कैलकुलेटर को अंतराल को सीधी रेखा से पाटने पर मजबूर करता है।
- गलत निर्देशांकों की पहचान करें। एक टाइपो पथ में लंबी कील जोड़ सकता है।
- अप्रत्याशित छलाँगों की समीक्षा करें। खंड लंबाइयाँ स्कैन करें; पड़ोसियों से कहीं लंबा खंड दूसरी नज़र का हकदार है।
- अनावश्यक गोल करने से बचें। योग के माध्यम से पूरी परिशुद्धता रखें और केवल अंतिम परिणाम गोल करें।
- मापन शोर का हिसाब रखें। शोर वाली स्थितियाँ छोटे यादृच्छिक भटकाव जोड़ती हैं। परिशुद्धता की अनुमति हो तो मापने से पहले डेटा को चिकना करें या फ़िल्टर करें।
- उपयुक्त निर्देशांक संदर्भ प्रणाली उपयोग करें। समतल सूत्रों को प्रक्षेपित निर्देशांक चाहिए, कच्चे अक्षांश और देशांतर डिग्री नहीं।
- सत्यापित करें कि पथ खुला है या बंद। गायब समापन बिंदु लूप की पूरी भुजा हटा देता है।
- अलग-अलग सैंपलिंग घनत्वों पर परिणामों की तुलना करें। यदि नमूने दोगुने करने से कुल योग मुश्किल से बदले, तो माप अभिसरित हो चुका है।
एक चेतावनी बाकी सबसे ऊपर है: बिंदु जोड़ने से वास्तविक-जगत सटीकता अपने आप नहीं सुधरती। घने शोर वाले नमूने यादृच्छिक भटकाव जमा करते हैं और कुल योग बढ़ा देते हैं। घनत्व तब मदद करता है जब अंतर्निहित बिंदु सटीक हों; शोर को साफ़ करना चाहिए, न कि बस संख्या से दबाना।
वास्तविक-जगत अनुप्रयोग
बिंदु-आधारित लंबाई मापन हर जगह दिखता है जहाँ पथ सूत्र से निकालने के बजाय निर्देशांकों के रूप में दर्ज होता है।
GPS और मानचित्रण। फिटनेस घड़ी या फ़ोन हर कुछ सेकंड में स्थितियाँ लॉग करता है, और कुल मार्ग लंबाई क्रमागत फिक्सों के बीच की दूरियों का योग होती है। वास्तविक भौगोलिक कार्य के लिए स्थितियों को समतल निर्देशांकों (मीटर पूर्व और उत्तर) में प्रक्षेपित करना चाहिए, क्योंकि यहाँ का सूत्र डिग्री को साधारण कार्तीय संख्या मानता है। कोण समीकरणों से परिभाषित वक्रों के लिए ध्रुवीय चाप लंबाई कैलकुलेटर चाहिए।
सर्वेक्षण। टोटल स्टेशन और GNSS रिसीवर सीमाओं, सड़कों और उपयोगिता लाइनों के समतल निर्देशांक देते हैं। क्रमागत सर्वेक्षित बिंदुओं के बीच की दूरियाँ जोड़ने से सीमा की मापी लंबाई या सड़क की केंद्र रेखा मिलती है।
CAD और इंजीनियरिंग। डिज़ाइन चित्र पॉलीलाइन को क्रमबद्ध शीर्ष सूचियों के रूप में संग्रहित करते हैं। मशीनीकृत भाग की रूपरेखा का परिमाप, केबल मार्ग की लंबाई, या प्रोफ़ाइल की कटिंग लंबाई सभी बिंदु-आधारित चाप लंबाइयाँ हैं।
रोबोटिक्स। नियोजित मार्ग वेपॉइंटों का अनुक्रम होता है, और कुल यात्रा दूरी वेपॉइंट-दर-वेपॉइंट खंडों का योग होती है। मार्ग नियोजक उम्मीदवार वेपॉइंट सूचियों की तुलना ठीक इसी योग से करते हैं।
कंप्यूटर ग्राफ़िक्स। समोच्च, रूपरेखाएँ और हाथ से खींचे स्ट्रोक नमूना बिंदुओं के रूप में संग्रहित होते हैं। स्ट्रोक लंबाई, रूपरेखा परिमाप और डैश-पैटर्न गणनाएँ सभी खंड दूरी योग में घट जाती हैं।
वैज्ञानिक माप। डिटेक्टर में कण पथ, टेलीमेट्री से पशु गति पथ, और अंकीकृत नदी केंद्र रेखाएँ नमूना प्रक्षेपपथ हैं जिनकी लंबाइयाँ बिंदु दर बिंदु मापी जाती हैं।
कक्षा ज्यामिति। छात्र बहु-खंड दूरी समस्याओं का सत्यापन कर सकते हैं, हर खंड और कुल योग को स्वतंत्र रूप से जाँचकर, जो इस विधि को दूरी सूत्र के लिए ही उत्कृष्ट शिक्षण उपकरण बनाता है।
इनमें से किसी अनुप्रयोग के लिए कैलकुलेटर को फ़ाइलें आयात करने या उपकरणों से जुड़ने की आवश्यकता नहीं है। मान बिंदु सूची में लिखे या चिपकाए जाते हैं, और वही दूरी योग बाकी काम करता है। तीन निर्देशांकों वाले स्थानिक वक्रों के लिए 3D चाप लंबाई कैलकुलेटर देखें; समय-प्राचलीकृत पथों के लिए प्राचलिक चाप लंबाई कैलकुलेटर देखें।
बिंदुओं से चाप लंबाई निकालते समय आम गलतियाँ
ये अठारह गलतियाँ लगभग हर गलत बिंदु-आधारित लंबाई का कारण हैं। हर एक के साथ सुधार भी है।
- बिंदुओं को गलत क्रम में दर्ज करना। पथ आपके अनुक्रम का पालन करता है, न कि आपके कल्पित आकार का। बिंदुओं को चलन क्रम में व्यवस्थित करें।
- x और y मान मिलाना। बदले हुए स्तंभ ज्यामिति को घुमाते और विकृत करते हैं। "पहले x फिर y" प्रारूप एक समान रखें।
- मध्यवर्ती बिंदु भूलना। छूटा बिंदु अंतराल के पार सीधे पुल से बदल जाता है। हर वेपॉइंट शामिल करें।
- मूलबिंदु से दूरियाँ जोड़ना। लंबाई क्रमागत बिंदुओं के बीच मापी जाती है, हर बिंदु तक (0, 0) से नहीं। केवल आसन्न युग्म जोड़ें।
- वर्गमूल भूलना। बिना मूल के (dx)2 + (dy)2 जोड़ने से वर्ग दूरियाँ मिलती हैं, लंबाइयाँ नहीं।
- बिना वर्ग किए निर्देशांक अंतर जोड़ना। सादा |dx| + |dy| अलग मीट्रिक (मैनहट्टन दूरी) मापता है, सीधी-रेखा दूरी नहीं।
- इकाइयाँ मिलाना। एक सूची में मीटर और फीट अर्थहीन कुल योग देते हैं। पहले सब कुछ बदलें।
- मानना कि परिणाम अपने आप मीटर में है। परिणाम आपकी निर्देशांक इकाई विरासत में लेता है। डिग्री डिग्री देती हैं, पिक्सेल पिक्सेल देते हैं।
- कच्चे अक्षांश और देशांतर को समतल x और y के रूप में दर्ज करना। देशांतर की एक डिग्री मीटर की नियत संख्या नहीं है। पहले निर्देशांकों को प्रक्षेपित करें।
- लूप बंद करना भूलना। दोहराए गए शुरुआती बिंदु के बिना, परिमाप से समापन भुजा गायब रहती है।
- जब पथ खुला रहना चाहिए तब समापन खंड जोड़ना। खुले मार्ग पर शुरुआती बिंदु दोहराने से फर्जी वापसी चरण जुड़ता है।
- वक्र पथ पर बहुत कम बिंदु उपयोग करना। विरल नमूने कोने काटते हैं और वास्तविक लंबाई को कम आँकते हैं।
- मानना कि घने शोर वाले नमूने हमेशा सटीकता सुधारते हैं। शोर भटकाव जोड़ता है; अधिक शोर वाले बिंदु कुल योग बढ़ा सकते हैं।
- हर खंड को बहुत जल्दी गोल करना। केवल अंतिम कुल योग गोल करें, ताकि गोल त्रुटियाँ खंडों में जमा न हों।
- पॉलीलाइन लंबाई को सीधी-रेखा छोर दूरी से भ्रमित करना। सभी बिंदुओं से घूमता मार्ग शुरू से अंत तक की सीधी रेखा से लंबा होता है।
- पथ लंबाई को घिरे क्षेत्रफल से भ्रमित करना। 16 इकाई का परिमाप लूप के अंदर के क्षेत्रफल के बारे में कुछ नहीं कहता।
- दोहराए गए बिंदुओं को अतिरिक्त धनात्मक दूरी मानना। क्रमागत दोहराव ठीक शून्य का योगदान देता है, किसी अन्य खंड लंबाई का नहीं।
- मानना कि 2D गणना ऊँचाई का हिसाब रखती है। ऊँचाई परिवर्तनों के लिए तीसरा निर्देशांक चाहिए; समतल x और y अकेले पहाड़ियों और ढलानों को अनदेखा करते हैं।
उत्तर सहित अभ्यास प्रश्न
हर प्रश्न हाथ से हल करें, फिर हल जाँचें। सभी हल क्रमागत बिंदुओं पर यूक्लिडीय दूरी सूत्र उपयोग करते हैं।
प्रश्न 1: दो-बिंदु दूरी। (0, 0) और (5, 12) के बीच की दूरी निकालें।
हल: dx = 5, dy = 12, d = √(25 + 144) = √169 = 13 इकाई।
प्रश्न 2: तीन-बिंदु पथ। (1, 2) → (5, 6) → (9, 2) से गुजरते पथ की लंबाई निकालें।
हल: d1 = √(16 + 16) = √32 ≈ 5.656854; d2 = √(16 + 16) = √32 ≈ 5.656854। कुल: L ≈ 11.313708 इकाई।
प्रश्न 3: ऋणात्मक निर्देशांक। (−6, −8) और (0, 0) के बीच की दूरी निकालें।
हल: dx = 6, dy = 8, d = √(36 + 64) = √100 = 10 इकाई।
प्रश्न 4: दशमलव निर्देशांक। (1.25, 2.5) और (4.25, 6.5) के बीच की दूरी निकालें।
हल: dx = 3, dy = 4, d = √(9 + 16) = 5 इकाई।
प्रश्न 5: बंद त्रिभुज। त्रिभुज (0, 0) → (4, 0) → (0, 3) → (0, 0) का परिमाप निकालें।
हल: 4, फिर √(16 + 9) = 5, फिर 3। परिमाप: 4 + 5 + 3 = 12 इकाई।
प्रश्न 6: बंद आयत। आयत (0, 0) → (9, 0) → (9, 4) → (0, 4) → (0, 0) का परिमाप निकालें।
हल: 9 + 4 + 9 + 4 = 26 इकाई।
प्रश्न 7: दोहराया बिंदु। (1, 1) → (4, 5) → (4, 5) → (7, 1) से गुजरते पथ की लंबाई निकालें।
हल: d1 = √(9 + 16) = 5, d2 = 0, d3 = √(9 + 16) = 5। कुल: L = 5 + 0 + 5 = 10 इकाई।
प्रश्न 8: सीधी बनाम कुल पथ दूरी। (0, 0) → (1, 6) → (2, 0) के लिए पथ लंबाई और छोरों के बीच की सीधी दूरी दोनों निकालें।
हल: हर खंड √(1 + 36) = √37 ≈ 6.082763 है, इसलिए पथ लंबाई L ≈ 12.165525 इकाई है। (0, 0) से (2, 0) तक की सीधी दूरी 2 इकाई है। घुमावदार पथ सीधी रेखा से छह गुना से अधिक है।
संबंधित चाप लंबाई कैलकुलेटर
अलग-अलग वक्र विवरण अलग-अलग कैलकुलेटरों की माँग करते हैं। इनमें से हर एक वह स्थिति संभालता है जो बिंदु-आधारित विधि नहीं संभालती:
- चरण सहित चाप लंबाई: फलन y = f(x) दर्ज करें और कलन-आधारित गणना चरण-दर-चरण हल होती देखें।
- प्राचलिक चाप लंबाई कैलकुलेटर: x(t) और y(t) के रूप में दिए गए वक्र मापें।
- ध्रुवीय चाप लंबाई कैलकुलेटर: r(θ) के रूप में दिए गए वक्र मापें।
- 3D चाप लंबाई कैलकुलेटर: x(t), y(t) और z(t) वाले स्थानिक वक्र मापें।
- समलंब नियम कैलकुलेटर: फलन और उसके अवकलज से चाप लंबाई का संख्यात्मक अनुमान लगाएँ।
- सिम्पसन नियम कैलकुलेटर: सिम्पसन के उच्च-सटीकता संख्यात्मक नियम से चाप लंबाई का अनुमान लगाएँ।
पॉइंट एफएक्यू से आर्क लंबाई
बिंदुओं से चाप लंबाई कैलकुलेटर क्या है? +
यह एक कैलकुलेटर है जो क्रमबद्ध (x, y) निर्देशांकों से परिभाषित पथ की कुल लंबाई निकालता है। यह क्रमागत बिंदुओं के हर युग्म के बीच की सीधी-रेखा दूरी यूक्लिडीय दूरी सूत्र से मापता है और उन दूरियों को एक कुल योग में जोड़ता है।
निर्देशांकों से चाप लंबाई की गणना कैसे करें? +
अपने बिंदुओं को चलन क्रम में सूचीबद्ध करें, प्रति पंक्ति एक युग्म। हर क्रमागत युग्म के बीच की दूरी d = √((x<sub>2</sub> − x<sub>1</sub>)<sup>2</sup> + (y<sub>2</sub> − y<sub>1</sub>)<sup>2</sup>) से निकालें, फिर सभी दूरियाँ जोड़ें। ऊपर का कैलकुलेटर हर चरण अपने आप करता है।
दो बिंदुओं के बीच की दूरी कौन-सा सूत्र निकालता है? +
यूक्लिडीय दूरी सूत्र: d = √((x<sub>2</sub> − x<sub>1</sub>)<sup>2</sup> + (y<sub>2</sub> − y<sub>1</sub>)<sup>2</sup>)। यह क्षैतिज और ऊर्ध्वाधर परिवर्तनों को समकोण त्रिभुज की भुजाएँ मानता है और कर्ण निकालता है, जो सीधी-रेखा दूरी है।
अनेक बिंदुओं के बीच की कुल दूरी की गणना कैसे करें? +
हर क्रमागत खंड की दूरी जोड़ें: L = d<sub>1</sub> + d<sub>2</sub> + ... + d<sub>N−1</sub>। चार बिंदुओं के साथ तीन खंड होते हैं, इसलिए आप तीन दूरियाँ निकालते हैं और उन्हें जोड़ते हैं। अधिक बिंदुओं का सीधा अर्थ है योग में अधिक खंड।
क्या बिंदुओं का क्रम मायने रखता है? +
हाँ। कैलकुलेटर बिंदुओं को ठीक उसी क्रम में जोड़ता है जिस क्रम में आप उन्हें दर्ज करते हैं, इसलिए अलग क्रम अलग खंड और आमतौर पर अलग कुल योग देता है। केवल पूरे अनुक्रम को उल्टा करने पर लंबाई समान रहती है, क्योंकि वह उन्हीं खंडों को पीछे की ओर दोहराता है।
क्या मैं ऋणात्मक निर्देशांक उपयोग कर सकता हूँ? +
हाँ। ऋणात्मक निर्देशांक गणितीय रूप से मान्य इनपुट हैं। सूत्र हर निर्देशांक अंतर का वर्ग करता है, इसलिए ऋणात्मक चिह्न कभी दूरी घटाते नहीं। किसी भी चतुर्थांश के बिंदु बिल्कुल एक जैसा काम करते हैं।
क्या मैं दशमलव निर्देशांक दर्ज कर सकता हूँ? +
हाँ। दशमलव को किसी विशेष व्यवहार की ज़रूरत नहीं: वही सूत्र लागू होता है। GPS ट्रैक और सर्वेक्षण पाठ्यांक जैसे मापे डेटा लगभग हमेशा दशमलव में आते हैं। योग के माध्यम से पूरी परिशुद्धता रखें और केवल अंतिम परिणाम गोल करें।
आवश्यक बिंदुओं की न्यूनतम संख्या कितनी है? +
कम से कम दो बिंदु। एक बिंदु कोई खंड परिभाषित नहीं करता, इसलिए मापने को कुछ नहीं होता। दो बिंदु एक सीधी-रेखा दूरी देते हैं, और हर अतिरिक्त बिंदु कुल योग में एक और खंड जोड़ता है।
बंद पथ की लंबाई की गणना कैसे करें? +
शुरुआती बिंदु को अपनी सूची की अंतिम पंक्ति के रूप में फिर से लिखें। इससे अंतिम विशिष्ट बिंदु से वापस शुरुआत तक का समापन खंड जुड़ता है। कुल योग तब बंद लूप के परिमाप के बराबर होता है। कैलकुलेटर कभी अपने आप पथ बंद नहीं करता।
बिंदु-आधारित चाप लंबाई चिकने वक्र को कम क्यों आँकती है? +
नमूनों के बीच के सीधे खंड वक्रता को काटते हैं, इसलिए हर जीवा उस वक्र भाग से छोटी होती है जिसे वह बदलती है। त्रिज्या 1 के चौथाई वृत्त के लिए, एकल जीवा 1.414214 देती है जबकि वास्तविक चाप π/2 ≈ 1.570796 है। घनी सैंपलिंग अंतराल को घटाती है।
मैं सटीकता कैसे सुधार सकता हूँ? +
जहाँ पथ तेज़ी से मुड़े, वहाँ अधिक नमूना बिंदु जोड़ें, बिंदुओं को वास्तविक चलन क्रम में रखें, इकाइयाँ एक समान रखें, और डेटा से मापन शोर साफ़ करें। यह भी पुष्टि करें कि पथ खुला है या बंद, और अभिसरण जाँचने के लिए अलग-अलग सैंपलिंग घनत्वों पर परिणामों की तुलना करें।
क्या बिंदु-आधारित चाप लंबाई सीधी-रेखा दूरी जैसी है? +
नहीं। बिंदु-आधारित लंबाई पथ के साथ हर मध्यवर्ती बिंदु का अनुसरण करती है, जबकि सीधी-रेखा दूरी केवल पहले बिंदु से अंतिम बिंदु तक मापती है। (0, 0) → (3, 4) → (6, 0) के लिए, पथ लंबाई 10 है लेकिन सीधी-रेखा दूरी 6 है।
क्या मैं निर्देशांकों से GPS मार्ग दूरी निकाल सकता हूँ? +
हाँ, एक शर्त के साथ: निर्देशांकों को मीटर पूर्व और उत्तर जैसे समतल इकाइयों में प्रक्षेपित करना चाहिए। डिग्री में कच्चे अक्षांश और देशांतर को सीधे समतल सूत्र में नहीं डाला जा सकता, क्योंकि देशांतर की एक डिग्री मीटर की नियत संख्या नहीं होती।
बिंदु-आधारित चाप लंबाई और कलन-आधारित चाप लंबाई में क्या अंतर है? +
बिंदु-आधारित चाप लंबाई सूचीबद्ध निर्देशांकों के बीच की दूरियाँ जोड़ती है और उसे किसी सूत्र की ज़रूरत नहीं होती। कलन-आधारित चाप लंबाई ज्ञात फलन y = f(x) के लिए √(1 + [f′(x)]<sup>2</sup>) का समाकलन करती है। दोनों वक्र लंबाई मापते हैं, लेकिन वे अलग-अलग इनपुट से शुरू होते हैं और अलग गणित उपयोग करते हैं।