参数弧长计算器
参数曲线弧长计算器用于测量由 x(t) 和 y(t) 定义的曲线在参数区间 t = a 到 t = b 内的行进距离。与两点之间的直线不同,参数曲线可以弯曲、成环或缠绕,因此求真实路径长度需要微积分。在下方输入方程和参数范围,工具即可即时计算精确或数值近似的弧长。
原始曲线与选定弧段
金色圆点标出每个子区间的中点。
被积函数 g(x) 与中点矩形
将鼠标悬停在矩形上,可查看其子区间、中点、被积函数值和贡献。
详细中点计算表
收敛性比较
相邻两次细化之间的差值是实用的误差指示,不是保证的误差界。
计算错误
版块导航
如何使用参数曲线弧长计算器
了解每个输入框的含义后,使用计算器不到一分钟。请按顺序执行以下步骤。
- 输入 x(t) 方程。 将水平分量输入为 t 的函数,例如
5*cos(t)。乘法使用*,乘方使用^,用括号对表达式分组。 - 输入 y(t) 方程。 以同样方式输入垂直分量,例如
5*sin(t)。 - 设置起始参数值。 这是下限 a,即开始测量的 t 值。可以是
0这样的数字,也可以是π/2这样的表达式。 - 设置终止参数值。 这是上限 b,即停止测量的点。计算器假定 b 大于 a,表示正向遍历。
- 检查语法。 π 写作
π,标准函数使用sin(t)、cos(t)、tan(t)、√(t)和exp(t)。避免5t这样的隐式乘法,应写作5*t。 - 计算。 按下计算按钮。工具对两个分量求导,构造速率表达式,并计算定积分。
- 解读结果。 输出是沿曲线的总距离,坐标单位与 x 和 y 的值相同。如有分步解析,可查看导数、被积函数和积分各阶段。
可尝试的快速示例: 输入 x(t) = 5*cos(t)、y(t) = 5*sin(t),起始 t = 0,终止 t = π/2。计算器返回约 7.854,即半径为 5 的圆的四分之一。
什么是参数曲线的弧长?
参数方程使用第三个变量(通常称为参数 t)来描述曲线。不再将 y 直接写成 x 的函数,而是将两个坐标都写成 t 的函数:x(t) 给出每个参数值处的水平位置,y(t) 给出垂直位置。当 t 从 a 增加到 b 时,点 (x(t), y(t)) 沿曲线移动,描绘出其形状。
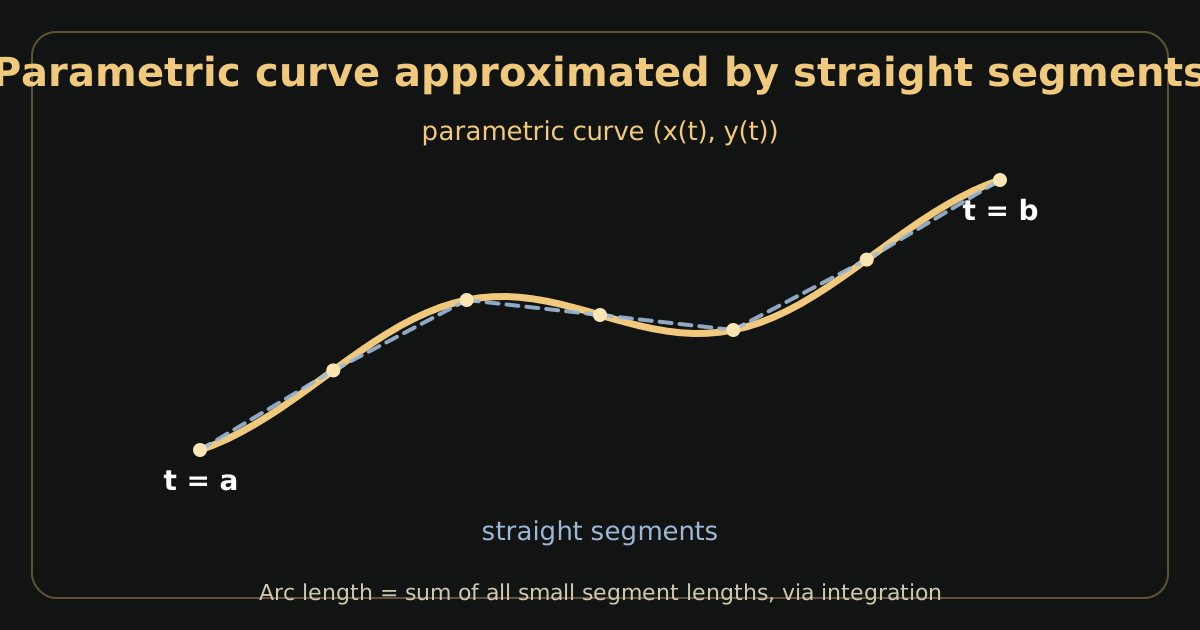
参数并不总是代表物理时间。它只是一个为曲线上的点排序的指标。在由 x(t) = r·cos(t)、y(t) = r·sin(t) 参数化的圆中,参数 t 恰好等于角度,但一般来说 t 可以是任何方便的变量。
现在考虑位移与路径长度的区别。位移是起点与终点之间的直线距离。路径长度(即弧长)是沿曲线实际行进的总距离。想象一个配送机器人沿蜿蜒道路从仓库驶向住户。地图上的直线距离可能是 2 公里,但由于道路弯曲,机器人的里程表显示 3.5 公里。弧长就是这个里程表读数。
普通距离公式只处理直线段,无法直接测量弯曲路径。微积分通过将曲线分成微小片段,把每段近似为直线,再用积分把所有小长度加起来,从而解决这一问题。
参数曲线弧长公式详解
对于区间 [a, b] 上由 x(t) 和 y(t) 定义的光滑参数曲线,弧长为:
每个符号都有特定含义:
- L: 总弧长,恒为非负数。
- x(t): 作为参数函数的水平位置。
- y(t): 作为参数函数的垂直位置。
- t: 参数,描绘曲线的自变量。
- a 和 b: 起始和终止参数值,正向运动时 a < b。
- dx/dt: t 变化时 x 坐标的变化率。
- dy/dt: t 变化时 y 坐标的变化率。
- 平方根表达式: 导向量 (dx/dt, dy/dt) 的模,即动点的瞬时速率。
将两个导数平方后相加,是因为勾股定理。在任一瞬间,点在水平方向移动一点,在垂直方向也移动一点,该瞬间实际移动的距离就是这两个微小位移的斜边。平方去掉了符号信息(向左移动与向右移动等同计数),开平方则把总和转回长度。
参数曲线弧长公式如何推导?
该公式源于一个应用于极小尺度的简单几何思想。推理过程分步如下。
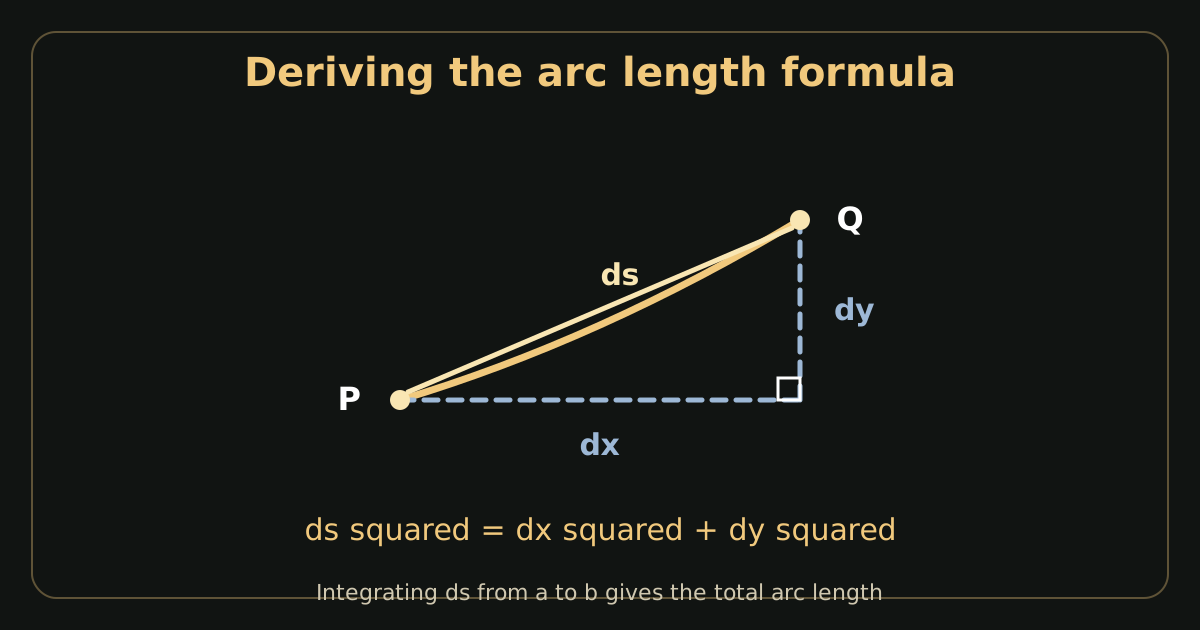
第 1 步:取相邻两点。 选择非常接近的参数值 t 和 t + Δt。曲线上对应点为 P = (x(t), y(t)) 和 Q = (x(t + Δt), y(t + Δt))。
第 2 步:用直线段近似。 当 Δt 极小时,P 与 Q 之间的曲线近似为直线,因此线段 PQ 是该处真实曲线长度的良好近似。
第 3 步:应用勾股定理。 水平间隔为 Δx = x(t + Δt) − x(t),垂直间隔为 Δy = y(t + Δt) − y(t)。线段长度约等于 √(Δx² + Δy²)。
第 4 步:用导数表示间隔。 当 Δt 很小时,由导数定义得 Δx ≈ (dx/dt)·Δt,Δy ≈ (dy/dt)·Δt。代入得:线段长度 ≈ √(((dx/dt)·Δt)² + ((dy/dt)·Δt)²) = √((dx/dt)² + (dy/dt)²)·Δt。
第 5 步:构造微元长度。 令 Δt 趋于零取极限,得到弧长微分: \( ds = \sqrt{\left(\frac{dx}{dt}\right)^{2} + \left(\frac{dy}{dt}\right)^{2}}\,dt \)。
第 6 步:积分。 将 t = a 到 t = b 的所有微元相加,得到总长度: \( L = \int_{a}^{b} ds \),这正是参数曲线弧长公式。
这一推导说明了公式成立的原因:它是将勾股定理缩小到无穷小尺度,再用积分求和的结果。
参数曲线弧长例题详解
例 1:四分之一圆
已知: x(t) = 5cos(t),y(t) = 5sin(t),0 ≤ t ≤ π/2。
求导: dx/dt = −5sin(t),dy/dt = 5cos(t)。
构造速率: √((−5sin t)² + (5cos t)²) = √(25sin²t + 25cos²t) = √(25(sin²t + cos²t)) = √25 = 5。
积分: L = ∫₀π/2 5 dt = 5·(π/2) = 5π/2 ≈ 7.854。
解读: 半径为 5 的整圆周长为 2π·5 = 10π,其四分之一为 10π/4 = 5π/2,与结果完全一致。参数区间 [0, π/2] 恰好扫过圆的四分之一。
例 2:直线参数路径
已知: x(t) = 3t,y(t) = 4t,0 ≤ t ≤ 2。
求导: dx/dt = 3,dy/dt = 4。
构造速率: √(3² + 4²) = √(9 + 16) = √25 = 5。由于沿直线匀速运动,速率恒定。
积分: L = ∫₀² 5 dt = 5·2 = 10。
验证: 曲线从 (0, 0) 延伸到 (6, 8)。由距离公式得 √((6−0)² + (8−0)²) = √(36 + 64) = √100 = 10。对于直线路径,弧长公式必然与之相符。
例 3:摆线
已知: x(t) = r(t − sin t),y(t) = r(1 − cos t),0 ≤ t ≤ 2π,其中 r > 0。摆线是半径为 r 的滚动圆轮边缘上一点的轨迹,一个拱对应圆轮旋转一周。
求导: dx/dt = r(1 − cos t),dy/dt = r·sin t。
构造速率: (dx/dt)² + (dy/dt)² = r²(1 − cos t)² + r²sin²t = r²(1 − 2cos t + cos²t + sin²t) = r²(2 − 2cos t) = 2r²(1 − cos t)。
利用恒等式 1 − cos t = 2sin²(t/2):速率² = 4r²sin²(t/2),故速率 = 2r·|sin(t/2)| = 2r·sin(t/2)(在 [0, 2π] 上)。
积分: L = ∫₀2π 2r·sin(t/2) dt。令 u = t/2,得: L = 4r·∫₀^π sin u du = 4r·[−cos u]₀^π = 4r·(1 + 1) = 8r。
解读: 完整摆线一拱的长度恰为 8r,是圆轮半径的 8 倍。值得注意的是,结果中完全没有出现 π。
对比表
| 曲线 | 参数区间 | 弧长 |
|---|---|---|
| 四分之一圆,半径 5 | 0 ≤ t ≤ π/2 | 5π/2 ≈ 7.854 |
| 直线 (3t, 4t) | 0 ≤ t ≤ 2 | 10 |
| 摆线一拱,半径 r | 0 ≤ t ≤ 2π | 8r |
如何手工计算参数曲线弧长
以下是一套可复用的解题流程,适用于任何参数曲线弧长问题。
- 确定分量函数。 明确写出 x(t) 和 y(t),并注明区间 [a, b]。
- 对各分量求导。 用标准求导法则计算 dx/dt 和 dy/dt。复查三角函数导数:sin(t) 的导数是 cos(t),cos(t) 的导数是 −sin(t)。
- 平方相加。 计算 (dx/dt)² + (dy/dt)²。寻找用恒等式化简的机会,特别是 sin²t + cos²t = 1。
- 化简平方根。 尝试把根号内的表达式写成完全平方形式。若能化简为常数或简单函数,积分就容易了。
- 列出定积分。 写出 L = ∫ₐᵇ √(…) dt,积分限要正确。
- 求值。 若存在初等形式的原函数则求出,再用微积分基本定理。若不存在初等原函数,则用数值方法。
- 检验答案。 问一问数值是否合理。与已知情形对比:直线段应与距离公式一致,圆弧应与圆周的相应比例一致。
最常用的化简恒等式是 sin²t + cos²t = 1、1 − cos(2t) = 2sin²t 和 1 + cos(2t) = 2cos²t。在平方根内认出这些恒等式,往往是使积分可解的关键一步。
精确弧长与数值近似
有些弧长积分有简洁的原函数,有些则没有。微积分中两种情形都很常见。
精确解出现在平方根内表达式能很好化简时。圆、直线和摆线是典型例子:代数式坍缩,积分得到简单的闭式。此时得到 5π/2 或 8r 这样的精确答案。
数值近似在被积函数没有初等原函数时是必需的。这很常见:即使是两点间 y = x³ 这样看似简单的曲线,或 (a·cos t, b·sin t) 参数化的椭圆,都会导致无法用基本函数表示的积分。积分作为一个数值依然存在,只是写不成闭式。
数值积分通过在许多点采样函数,并对样本加权组合来估计定积分。辛普森法则是常用方法之一:它在每对子区间上用抛物线近似被积函数的曲线,对光滑函数精度惊人。子区间数加倍通常使误差大幅减小。
近似精度取决于被积函数的起伏程度和采样点数量。光滑平缓的被积函数收敛很快;有尖角或快速振荡的被积函数需要更多细分。若细化计算后结果仅在小数点后很远的位数变化,就可以信任它。
本页计算器兼顾两种情形:积分能干净求解时给出精确的符号结果,否则切换为数值计算。
计算参数曲线弧长时的常见错误
- 用了错误的参数区间。 限 a 和 b 是 t 值,不是 x 坐标。对于 x(t) = 5cos(t),区间 [0, π/2] 是角度范围,不是水平范围。混淆二者会测到曲线的错误部分。
- 忘记对导数平方。 公式要求根号内是 (dx/dt)² + (dy/dt)²。把未平方的导数相加得到的是无意义的量,甚至可能为负。
- 三角函数求导出错。 cos(t) 的导数是 −sin(t),带负号。漏掉它会改变速率计算(之后平方会掩盖符号,但中间步骤中很重要)。
- 误以为位移等于路径长度。 有往返的曲线弧长为正,但净位移可能为零。永远积分速率,而不是带符号的速度分量。
- 无意中测了多圈。 在圆这样的周期曲线上,区间 [0, 4π] 绕圆两周,长度加倍。把区间限制在恰好想要的部分。
- 输入了计算器无法解析的表达式。
5t这样的隐式乘法或单独的π字符可能失败。请写5*t和π。 - 忽略非光滑点。 在尖点或拐角处,导数可能无定义,或以破坏公式的方式为零。在这些点分割区间,分别计算每个光滑片段。
- 混淆方向与长度。 逆向遍历曲线(从 b 到 a)与正向得到相同的几何长度,因为速率中包含平方的导数。方向不改变距离。
参数曲线弧长的实际应用
工程与制造。 数控铣床沿参数方程描述的程序化刀具路径运行。知道总路径长度有助于估计加工时间和材料磨损。同样,制造零件的弯曲边缘也可以用同样的数学从 CAD 模型中测出。
机器人。 当机械臂带动末端执行器沿规划轨迹运动时,工程师将路径参数化并计算其长度,以预测行程时间和能耗。沿弯曲焊缝作业的焊接机器人需要焊缝的精确长度来设定正确的焊接速度。
计算机图形与动画。 动画电影中的角色和摄像机沿参数样条曲线运动。动画师用弧长控制速度:没有它,物体会随参数化的伸缩而不自然地加速减速。转换为弧长参数化可得到匀速运动。
物理。 受空气阻力的抛体、椭圆轨道上的行星、磁场中的带电粒子,都沿参数方程自然描述的路径运动。沿这种路径的行进距离就是弧长问题。
计算机辅助设计。 建筑师和产品设计师经常使用贝塞尔曲线和样条曲线。曲线长度估计对材料用量很重要:弯曲扶手、装饰线条、弯管的长度都来自参数曲线弧长计算。
参数式、直角坐标式与极坐标式弧长
曲线可以用多种坐标系描述,每种都有自己的弧长公式。选择与曲线给出方式相匹配的一种。
| 表示方式 | 所需输入 | 公式 | 最佳适用情形 |
|---|---|---|---|
| 参数式: (x(t), y(t)) | 两个函数,参数范围 a, b | ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt | 运动路径、环路、不满足垂直线检验的曲线 |
| 直角坐标: y = f(x) | 一个函数,x 范围 | ∫ₐᵇ √(1 + (dy/dx)²) dx | y 依赖于 x 的简单图像 |
| 极坐标: r = r(θ) | 一个函数,角度范围 α, β | ∫ᵅᵝ √(r² + (dr/dθ)²) dθ | 以原点为中心的螺线、心形线、玫瑰线 |
曲线以 r(θ) 给出时使用极坐标弧长计算器,直角坐标函数使用主弧长计算器。若曲线有 z 分量,参数公式自然推广到三维:在平方根内加上 (dz/dt)²。空间曲线请参阅3D 弧长计算器。
获得可靠弧长结果的技巧
- 分离出想要的区段。 在周期曲线上,选择恰好遍历目标部分一次的范围。拿不准时先画出曲线草图。
- 检查参数定义域。 确保 x(t) 和 y(t) 在整个区间有定义且光滑。注意除零、负数开平方、非正数取对数。
- 手工验证简单情形。 在信任复杂结果前,先用可检验的情形测试计算器:线段(距离公式)或圆弧(圆周比例)。
- 保持单位一致。 输出继承坐标的单位。x 和 y 以米为单位,弧长也是米。
- 警惕重复遍历。 若计算出的长度大得离谱,可能是参数化重复经过了部分曲线。缩短区间或重新参数化。
- 与已知公式对比。 整圆的结果应接近 2πr,直线对角线应与距离公式一致。大幅偏离说明输入有误。
- 尊重数值极限。 极长区间、剧烈振荡的函数或接近奇异的被积函数会降低数值精度。可能时把困难区间分成小段。
常见问题解答
如何求参数方程的弧长? +
对 x(t) 和 y(t) 关于 t 求导,将两个导数平方相加,开平方得到速率,再从起始参数 a 积分到终止参数 b。公式为 L = ∫ₐᵇ √((dx/dt)² + (dy/dt)²) dt。
参数曲线弧长可以不转换为直角坐标形式直接计算吗? +
可以,而且不应该转换。参数公式直接作用于 x(t) 和 y(t)。转换为直角坐标形式 y = f(x) 往往不可能(如环路或自交曲线),而且对弧长而言从无必要。
如何选择正确的参数区间? +
区间 [a, b] 必须恰好覆盖要测量的曲线部分,不多不少。对以角度参数化的整圆使用 [0, 2π]。对被描绘两次的曲线,把区间减半以测量一次。画出曲线草图有助于确认范围。
为什么有些参数曲线弧长积分需要数值方法? +
许多速率表达式没有初等原函数,因此定积分无法用基本函数写成闭式。积分仍有确定的数值,可用辛普森法则等方法高精度近似。
改变参数曲线的方向会改变其长度吗? +
不会。反向只是把 t 换成递减的参数,但速率 √((dx/dt)² + (dy/dt)²) 不变,因为两个导数都被平方。几何长度取决于路径,与行进方向无关。
弧长公式中速度与速率的区别是什么? +
速度是有方向的向量 (dx/dt, dy/dt)。速率是它的模 √((dx/dt)² + (dy/dt)²),是非负标量。弧长积分的是速率,因为无论方向如何距离都在累积;积分速度分量会产生抵消。
如何验证弧长计算器的结果? +
用已知答案的情形测试:直线段应与距离公式一致,圆弧应等于 2πr 的相应比例。还要检查结果为正、量级合理,以及细化计算后几乎不变。