3D-Bogenlängenrechner
Messen Sie die exakte Länge jeder Kurve, die sich durch den dreidimensionalen Raum windet.
Ursprüngliche Kurve und ausgewählter Bogen
Goldene Punkte markieren den Mittelpunkt jedes Teilintervalls.
Integrand g(x) und Mittelpunktrechtecke
Fahren Sie über ein Rechteck, um sein Teilintervall, seinen Mittelpunkt, seinen Integrandenwert und seinen Beitrag zu sehen.
Ausführliche Tabelle zur Mittelpunktberechnung
Konvergenzvergleich
Differenzen zwischen aufeinanderfolgenden Verfeinerungen sind ein praktischer Fehlerindikator, keine garantierte Fehlerschranke.
Berechnungsfehler
Abschnittsnavigation
Was ist ein 3D-Bogenlängenrechner?
Eine dreidimensionale Raumkurve ist eine Bahn, die ein Punkt beschreibt, der sich gleichzeitig durch x-, y- und z-Koordinaten bewegt. Anders als eine flache Kurve auf Papier kann eine Raumkurve in jede Richtung steigen, fallen, sich verdrehen und Schleifen bilden. Eine Achterbahnstrecke, ein DNA-Strang und die Flugbahn einer Drohne sind allesamt Raumkurven.
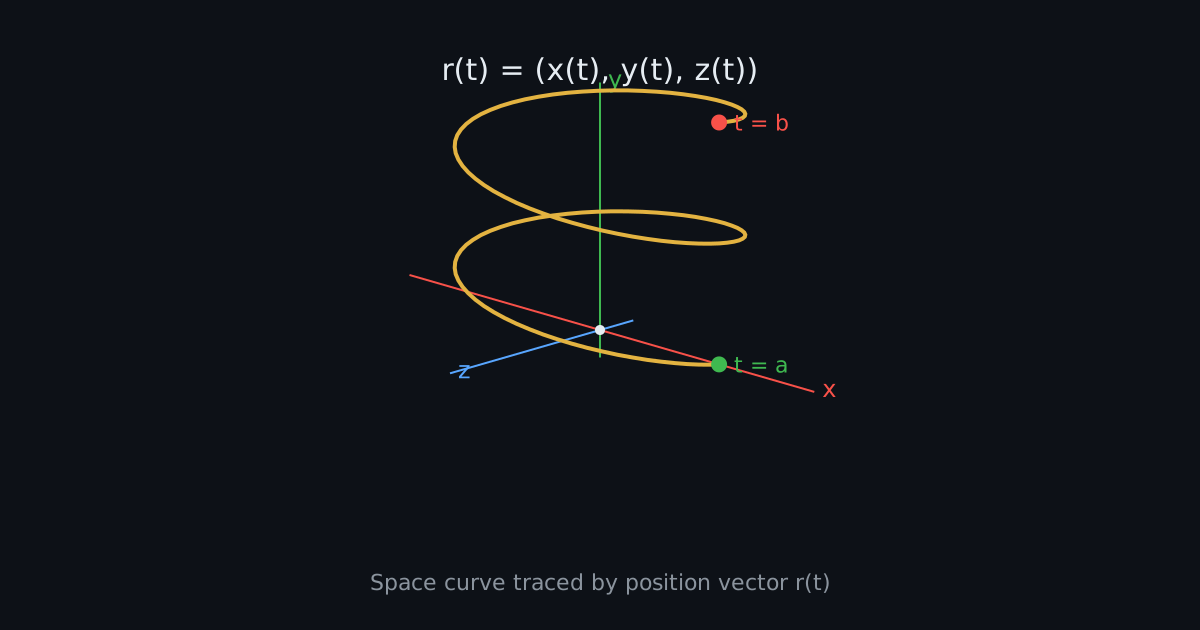
Parametergleichungen beschreiben eine solche Kurve, indem sie jede Koordinate als Funktion eines einzigen Parameters ausdrücken, meist t genannt. Die drei Funktionen x(t), y(t) und z(t) definieren zusammen einen Ortsvektor r(t) = (x(t), y(t), z(t)). Während t ein Intervall [a, b] durchläuft, zeichnet die Spitze dieses Vektors die Kurve im Raum nach. Der Parameter t steht oft für die Zeit, kann aber jede Größe sein, die die Punkte entlang der Bahn ordnet.
Bogenlänge in drei Dimensionen bedeutet die gesamte zurückgelegte Strecke entlang der Kurve von Anfang bis Ende, gemessen so, wie ein Maßband dem Weg folgen würde. Es ist nicht die geradlinige Entfernung zwischen den Endpunkten. Eine Wendeltreppe und eine gerade Leiter mögen dieselben zwei Stockwerke verbinden, doch die Treppe ist wegen all ihrer Windungen deutlich länger.
Ein 3D-Bogenlängenrechner wertet das Integral aus, das diese Länge definiert, und erspart Ihnen die schwierige symbolische Integration. Sie geben die drei Koordinatenfunktionen und das Parameterintervall ein, und das Werkzeug berechnet das Ergebnis numerisch mit hoher Genauigkeit. Ingenieure, die einen Werkzeugweg prüfen, Studierende, die Hausaufgaben kontrollieren, und Forschende, die Flugbahnen vermessen, profitieren alle davon, dass die Berechnung in Sekunden zuverlässig erledigt ist.
Betrachten Sie ein einfaches, anschauliches Beispiel. Stellen Sie sich eine Ameise vor, die entlang eines Gartenschlauchs läuft, der sich über den Rasen schlängelt und dabei auch über einen Stein steigt. Der Weg der Ameise hat Länge in allen drei Richtungen zugleich. Würden Sie nur den Schatten des Schlauchs auf dem Boden messen, unterschätzten Sie, wie weit die Ameise gelaufen ist. Die 3D-Bogenlänge erfasst die gesamte Strecke, einschließlich jedes Anstiegs und jeder Senke.
So verwenden Sie den 3D-Bogenlängenrechner
Die Verwendung des Rechners ist unkompliziert. Das Werkzeug fragt fünf Angaben ab: die drei Koordinatenfunktionen und die beiden Parametergrenzen. Folgen Sie den Schritten unten mit dem durchgerechneten Beispiel, um genau zu sehen, wie es funktioniert.
Schritt 1: Geben Sie die Funktion x(t) ein. Tippen Sie den Ausdruck für die x-Koordinate in Abhängigkeit von t ein. Geben Sie für unser Beispiel cos(t) ein. Der Rechner akzeptiert die übliche mathematische Schreibweise, einschließlich trigonometrischer, exponentieller und Potenzfunktionen.
Schritt 2: Geben Sie die Funktion y(t) ein. Tippen Sie den Ausdruck für die y-Koordinate ein. Geben Sie für unser Beispiel sin(t) ein.
Schritt 3: Geben Sie die Funktion z(t) ein. Tippen Sie den Ausdruck für die z-Koordinate ein. Geben Sie für unser Beispiel t ein. Zusammen beschreiben diese drei Funktionen eine Helix, die beim Kreisen stetig ansteigt.
Schritt 4: Geben Sie den Startparameter an. Geben Sie die untere Grenze des Intervalls in das Feld „von" ein. Geben Sie für unser Beispiel 0 ein.
Schritt 5: Geben Sie den Endparameter an. Geben Sie die obere Grenze in das Feld „bis" ein. Geben Sie für unser Beispiel 2*pi ein. Der Rechner versteht pi als die Konstante π, sodass Sie Ausdrücke wie 2*pi oder pi/2 direkt eingeben können.
Schritt 6: Berechnen Sie die Bogenlänge. Drücken Sie die Schaltfläche „Berechnen". Das Werkzeug differenziert jede Funktion, bildet den Geschwindigkeits-Integranden und wertet das Integral numerisch aus.
Schritt 7: Verstehen Sie das Ergebnis. Der Rechner zeigt die Bogenlänge zusammen mit den Zwischenschritten an: den drei Ableitungen, der vereinfachten Geschwindigkeitsfunktion und dem aufgestellten Integral. Für unser Helix-Beispiel ist das Ergebnis 2π√5, also ungefähr 14.050 Einheiten. Die Einheiten entsprechen den Einheiten Ihrer Koordinatenfunktionen.
Häufige Eingabefehler lassen sich leicht vermeiden. Stellen Sie sicher, dass alle drei Funktionen dieselbe Parametervariable t verwenden. Prüfen Sie, dass die untere Grenze kleiner als die obere Grenze ist. Setzen Sie Klammern sorgfältig in Ausdrücken wie sin(2*t). Ist eine Funktion konstant, etwa z(t) = 5, tippen Sie einfach 5. Der Rechner behandelt sie als gültige Funktion mit der Ableitung null.
Die 3D-Bogenlängenformel verstehen
Die Standardformel für die Bogenlänge einer Raumkurve lautet:
L = ∫ab √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt
Jedes Symbol hat eine klare Bedeutung. L ist die gesuchte Bogenlänge. Das Integralzeichen ∫ mit den Grenzen a und b bedeutet, dass kleine Beiträge aufsummiert werden, während der Parameter t von a bis b läuft. Die Ausdrücke dx/dt, dy/dt und dz/dt sind die Ableitungen der Koordinatenfunktionen nach t. Jede Ableitung misst, wie schnell sich die jeweilige Koordinate in einem gegebenen Moment ändert.
Die Formel hat auch eine kompakte Vektorform:
L = ∫ab ||r′(t)|| dt
Hier ist r(t) = (x(t), y(t), z(t)) der Ortsvektor, r′(t) = (dx/dt, dy/dt, dz/dt) der Geschwindigkeitsvektor, und die doppelten Striche ||·|| bezeichnen den Betrag (die Länge) dieses Vektors. Der Betrag wird genau wie die Quadratwurzel in der ersten Formel berechnet: die Quadratwurzel aus der Summe der quadrierten Komponenten.
Warum funktioniert diese Formel? Stellen Sie sich die Kurve in viele winzige Segmente zerlegt vor. Über einen sehr kurzen Parameterschritt dt ändert sich jede Koordinate näherungsweise um ihre Ableitung mal dt. Das winzige Segment ist fast gerade, sodass seine Länge dem dreidimensionalen Satz des Pythagoras folgt: √((dx)2 + (dy)2 + (dz)2). Ausklammern von dt ergibt √((dx/dt)2 + (dy/dt)2 + (dz/dt)2) dt. Summiert man all diese infinitesimalen Längen auf, während dt gegen null geht, entsteht das Integral.
Die Größe unter der Quadratwurzel wird manchmal Geschwindigkeit genannt, denn wenn t für die Zeit steht, ist sie buchstäblich die Schnelligkeit, mit der sich der Punkt durch den Raum bewegt. Die Integration der Geschwindigkeit über die Zeit ergibt die insgesamt zurückgelegte Strecke, was perfekt zur Alltagsintuition passt.
3D-Bogenlänge Schritt für Schritt berechnen
Die händische Berechnung der 3D-Bogenlänge folgt einem festen Sieben-Schritte-Verfahren. Arbeiten Sie es einmal durch, und das Muster wird vertraut.
Schritt 1: Bestimmen Sie die Parametergleichungen. Schreiben Sie x(t), y(t), z(t) und das Intervall [a, b] auf. Vergewissern Sie sich, dass alle drei Funktionen denselben Parameter verwenden.
Schritt 2: Differenzieren Sie jede Koordinatenfunktion. Berechnen Sie dx/dt, dy/dt und dz/dt mit den üblichen Ableitungsregeln. Prüfen Sie jede Ableitung doppelt, denn ein Fehler hier pflanzt sich durch alles Folgende fort.
Schritt 3: Quadrieren Sie die Ableitungen. Bilden Sie (dx/dt)2, (dy/dt)2 und (dz/dt)2. Das Quadrieren entfernt die Vorzeicheninformation, was korrekt ist, denn Länge ist immer positiv, unabhängig von der Bewegungsrichtung.
Schritt 4: Addieren Sie die quadrierten Werte. Berechnen Sie die Summe S(t) = (dx/dt)2 + (dy/dt)2 + (dz/dt)2. Vereinfachen Sie den Ausdruck so weit wie möglich. Trigonometrische Identitäten lassen die Summe oft dramatisch zusammenfallen, wie Sie in den Helix-Beispielen unten sehen werden.
Schritt 5: Ziehen Sie die Quadratwurzel. Bilden Sie √(S(t)). Dies ist die Geschwindigkeitsfunktion, der Integrand. In glücklichen Fällen vereinfacht sie sich zu einer Konstanten, was das Integral trivial macht.
Schritt 6: Integrieren Sie über das Parameterintervall. Werten Sie ∫ab √(S(t)) dt aus. Existiert eine Stammfunktion in elementaren Termen, verwenden Sie den Hauptsatz der Differential- und Integralrechnung. Andernfalls ist numerische Integration erforderlich.
Schritt 7: Vereinfachen und deuten Sie das Ergebnis. Geben Sie die exakte Form an, wenn verfügbar, plus eine Dezimalnäherung. Nennen Sie die Einheiten. Plausibilitätsprüfung: Die Bogenlänge muss positiv sein und mindestens so groß wie die geradlinige Entfernung zwischen den Endpunkten.
Exakte Integration ist möglich, wenn sich die Geschwindigkeit schön vereinfacht, was bei Geraden, Kreisen und Helices mit konstanter Steigung der Fall ist. Bei den meisten anderen Kurven, etwa polynomialen oder gemischt transzendenten Parametrisierungen, existiert keine elementare Stammfunktion. In diesen Fällen liefern numerische Verfahren wie die Simpson-Regel oder adaptive Quadratur genaue Näherungen, und genau das tut der Rechner auf dieser Seite im Hintergrund.
Gelöste Beispiele zur 3D-Bogenlänge
Vier durchgerechnete Beispiele zeigen die gesamte Schwierigkeitsskala, vom trivialen Fall konstanter Geschwindigkeit bis zu einem Fall, der numerische Integration erfordert.
Beispiel 1: Gerade im 3D-Raum
Gegeben x(t) = t, y(t) = 2t, z(t) = 2t auf dem Intervall [0, 3]; finden Sie die Bogenlänge.
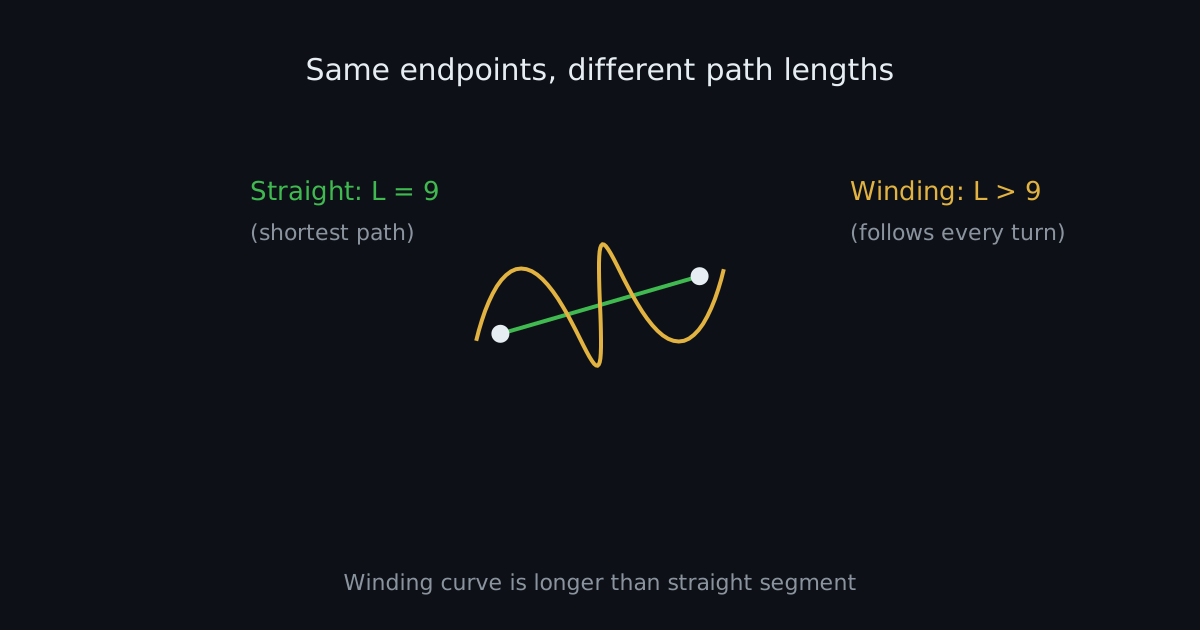
Differenzieren Sie jede Koordinate: dx/dt = 1, dy/dt = 2, dz/dt = 2. Quadrieren und addieren: 12 + 22 + 22 = 1 + 4 + 4 = 9. Ziehen Sie die Quadratwurzel: √9 = 3. Die Geschwindigkeit ist konstant, also ist das Integral einfach: L = ∫03 3 dt = 3(3 − 0) = 9.
Die Bogenlänge beträgt 9 Einheiten. Das ist plausibel: Eine Gerade, die mit konstanter Geschwindigkeit parametrisiert ist, hat die Länge Geschwindigkeit mal verstrichener Parameter. Sie können mit der 3D-Abstandsformel zwischen (0, 0, 0) und (3, 6, 6) nachprüfen: √(9 + 36 + 36) = √81 = 9. Beide Methoden stimmen überein, wie es für ein gerades Segment sein muss.
Beispiel 2: Kreisförmige Helix
Gegeben x(t) = 3cos(t), y(t) = 3sin(t), z(t) = 2t auf [0, π]; finden Sie die Bogenlänge.
Differenzieren: dx/dt = −3sin(t), dy/dt = 3cos(t), dz/dt = 2. Quadrieren Sie jeweils: 9sin2(t), 9cos2(t), 4. Addieren Sie: 9sin2(t) + 9cos2(t) + 4 = 9(sin2(t) + cos2(t)) + 4 = 9 + 4 = 13. Die Geschwindigkeit ist die Konstante √13.
Integrieren: L = ∫0π √13 dt = π√13 ≈ 11.327. Die Bogenlänge beträgt π√13 ≈ 11.327 Einheiten. Beachten Sie, wie die pythagoreische Identität sin2 + cos2 = 1 den gesamten Integranden zu einer Konstanten zusammenfallen ließ. Das ist der typische Kunstgriff bei Helix-Aufgaben.
Beispiel 3: Polynomiale parametrische Kurve
Gegeben x(t) = t, y(t) = t2, z(t) = 0 auf [0, 1]; finden Sie die Bogenlänge.
Differenzieren: dx/dt = 1, dy/dt = 2t, dz/dt = 0. Die Geschwindigkeit ist √(1 + 4t2). Das Integral L = ∫01 √(1 + 4t2) dt besitzt eine elementare Stammfunktion: (t/2)√(1 + 4t2) + (1/4)sinh−1(2t).
Auswertung von 0 bis 1: bei t = 1 erhalten wir (1/2)√5 + (1/4)sinh−1(2) ≈ 1.11803 + 0.36091 = 1.47894; bei t = 0 ist der Ausdruck 0. Die Bogenlänge beträgt ≈ 1.47894 Einheiten. Beachten Sie, dass z(t) = 0 dies effektiv zu einem 2D-Problem macht, was eine gute Konsistenzprüfung ist: Die 3D-Formel reduziert sich auf die vertraute Ebenenkurven-Formel, wenn eine Koordinate konstant ist.
Beispiel 4: Aufsteigende Spirale
Gegeben x(t) = 2cos(t), y(t) = 2sin(t), z(t) = t auf [0, 2π]; finden Sie die Bogenlänge.
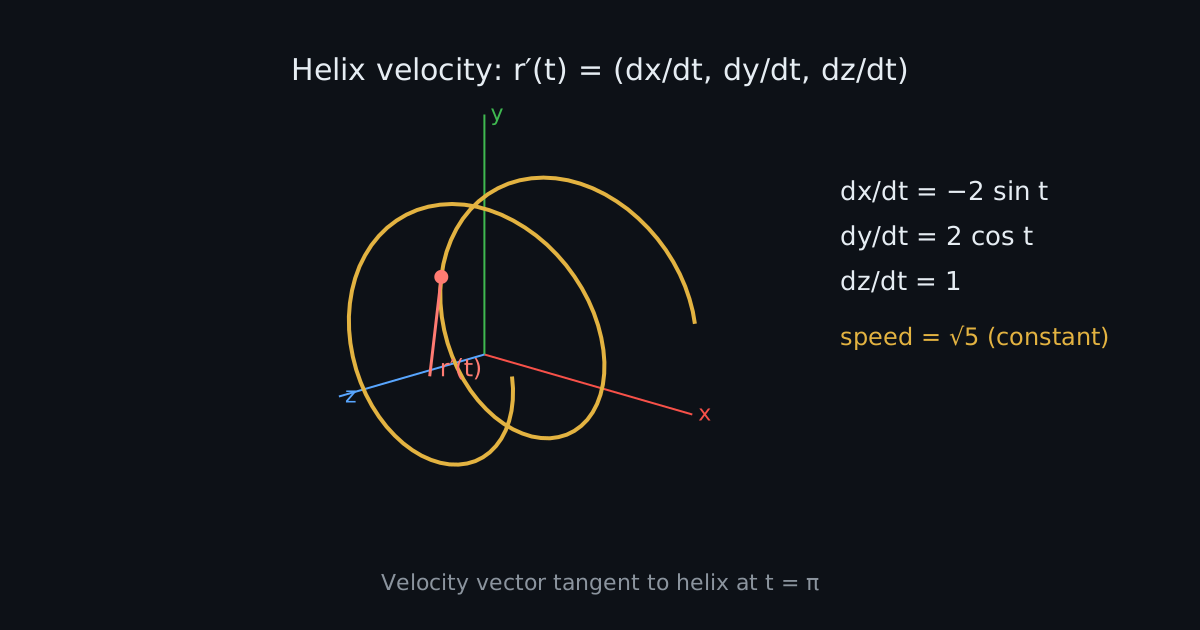
Differenzieren: dx/dt = −2sin(t), dy/dt = 2cos(t), dz/dt = 1. Quadrieren und addieren: 4sin2(t) + 4cos2(t) + 1 = 5. Die Geschwindigkeit ist die Konstante √5.
Integrieren über eine volle Umdrehung: L = ∫02π √5 dt = 2π√5 ≈ 14.050. Die Bogenlänge beträgt 2π√5 ≈ 14.050 Einheiten. Diese Spirale vollführt genau eine Umdrehung und steigt dabei 2π Einheiten. Das Ergebnis ist die wahre Drahtlänge, die für eine Windung dieser Spule benötigt wird, eine Berechnung, die im Federbau und Spulendesign zählt.
3D-Bogenlänge vs. geradlinige Entfernung
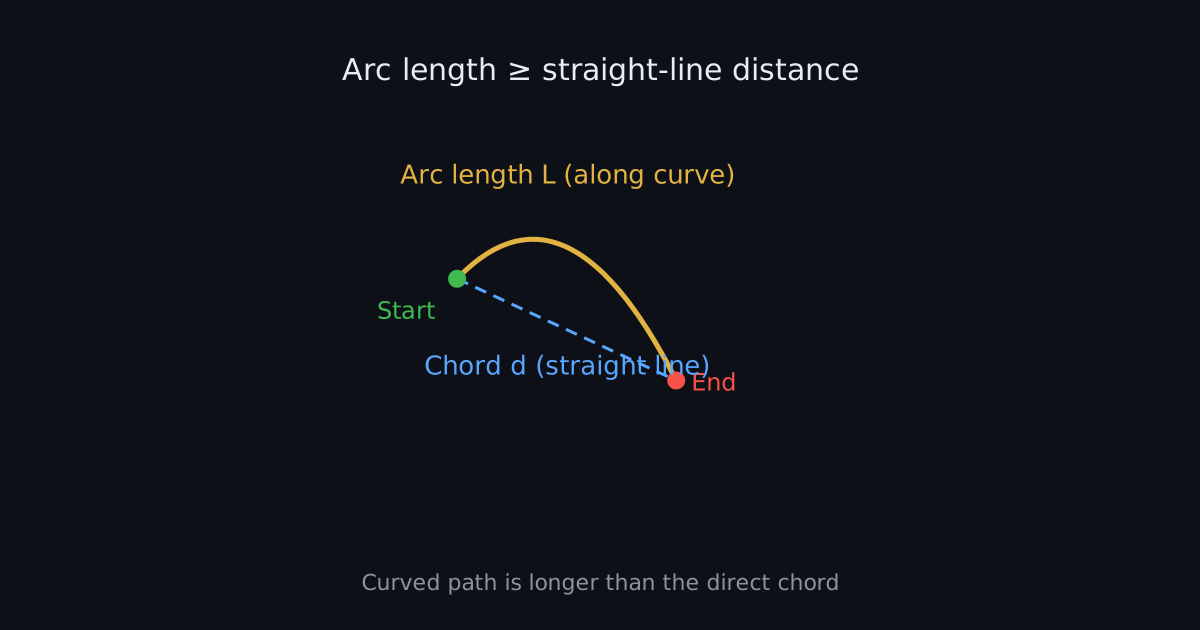
Bogenlänge und geradlinige Entfernung beantworten verschiedene Fragen. Die Bogenlänge misst die zurückgelegte Strecke entlang der Kurve selbst und folgt jeder Windung. Die geradlinige Entfernung, der euklidische Abstand, misst den kürzesten Weg zwischen den Endpunkten und ignoriert die Kurve vollständig.
Der euklidische Abstand zwischen den Punkten P1 = (x1, y1, z1) und P2 = (x2, y2, z2) ist d = √((x2−x1)2 + (y2−y1)2 + (z2−z1)2). Dies ist die Länge, die die Kurve hätte, wenn sie zu einem geraden Segment straffgezogen würde.
Ein gekrümmter Weg ist immer mindestens so lang wie die geradlinige Entfernung zwischen seinen Endpunkten, und strikt länger, es sei denn, die Kurve ist selbst ein gerades Segment. Kehren wir zur Helix aus Beispiel 2 zurück: Ihre Endpunkte sind (3, 0, 0) und (−3, 0, 2π). Die geradlinige Entfernung ist √(36 + 0 + 4π2) ≈ √(36 + 39.48) ≈ 8.688, merklich weniger als die Bogenlänge 11.327. Die zusätzlichen 2.639 Einheiten sind der Preis dafür, sich herumzuwinden statt abzukürzen.
Dieser Unterschied zählt in der Praxis. Eine Drohne, die eine gekrümmte Inspektionsroute fliegt, verbraucht Akku proportional zur Bogenlänge, nicht zur geradlinigen Entfernung zwischen Start und Ziel. Wer beides verwechselt, unterschätzt Flugzeit und Energiebedarf.
Anwendungen der 3D-Bogenlänge in der Praxis
Die dreidimensionale Bogenlänge taucht überall dort auf, wo sich reale Objekte durch den realen Raum bewegen.
Robotik und Bewegungsplanung. Ein Roboterarm, der seinen Greifer von einer Position zur anderen bewegt, folgt einer gekrümmten Bahn durch den Gelenkraum. Die Bogenlänge dieser Bahn bestimmt Taktzeit und Energieverbrauch. Planer optimieren Wege, um die Bogenlänge zu verkürzen und dabei Hindernisbedingungen einzuhalten.
Drohnennavigation. Liefer- und Inspektionsdrohnen fliegen glatte 3D-Wege, keine Geraden. Die Missionssoftware integriert die geplante Trajektorie, um die Flugstrecke zu schätzen, und rechnet die Strecke dann in ein Akkubudget um. Eine unterschätzte Bogenlänge bedeutet eine Drohne, der mitten im Einsatz der Strom ausgeht.
CNC-Bearbeitung. Das Schneidwerkzeug einer Fräsmaschine folgt einem programmierten 3D-Werkzeugweg. Die gesamte Weglänge bestimmt zusammen mit der Vorschubgeschwindigkeit die Bearbeitungszeit. Werkstätten kalkulieren Aufträge auf Basis dieser Berechnungen, sodass Genauigkeit direkt die Preisgestaltung beeinflusst.
3D-Druck. Der Extruder eines 3D-Druckers zeichnet jede Schichtkontur in drei Dimensionen nach. Die Slicing-Software berechnet die gesamte Extrusionsweglänge, um Druckzeit und Filamentverbrauch zu schätzen. Längere Wege bedeuten längere Drucke und mehr Material.
Maschinenbau. Federn, Spulen und gewickelte Kabel sind Helices, deren Materiallänge direkt aus der Bogenlängenformel kommt. Ein Federkonstrukteur, der die Drahtlänge für eine Spule mit gegebenem Radius, gegebener Steigung und gegebener Windungszahl festlegt, führt genau die Berechnung aus Beispiel 4 durch.
Physik und Teilchenbahnen. Geladene Teilchen, die in Magnetfeldern spiralieren, beschreiben helikale Bahnen. Die Weglänge ergibt zusammen mit der Teilchengeschwindigkeit die Flugzeit durch den Feldbereich, eine Größe, die in der Massenspektrometrie und im Beschleunigerbau benötigt wird.
Computergrafik und Animation. Kameras und Figuren in 3D-Szenen bewegen sich entlang Spline-Kurven. Animatoren nutzen die Bogenlänge, um Bewegung nach Strecke statt nach Zeit zu parametrisieren, sodass die Bewegung gleichmäßig aussieht, statt in engen Kurven schneller und langsamer zu werden.
Häufige Fehler bei der 3D-Bogenlängenberechnung
Mehrere Fehler kehren in 3D-Bogenlängenaufgaben immer wieder. Sie im Voraus zu kennen, spart Stunden Fehlersuche.
Die z-Ableitung vergessen. Der häufigste Fehler ist, das Problem als 2D zu behandeln und (dz/dt)2 wegzulassen. Jede Koordinate trägt bei. Selbst wenn z(t) einfach aussieht, gehört seine Ableitung unter die Wurzel.
Falsche Parameterintervalle verwenden. Die Grenzen a und b müssen exakt zur Aufgabenstellung passen. Eine Helix von 0 bis π zu integrieren, wenn die Aufgabe 0 bis 2π verlangt, liefert die halbe korrekte Antwort. Bestätigen Sie das Intervall immer vor dem Integrieren.
Bogenlänge mit euklidischem Abstand verwechseln. Wie oben gezeigt, unterscheiden sich beide bei jeder nicht geraden Kurve. Fragt eine Aufgabe nach der Strecke entlang eines Weges, greifen Sie zum Integral, nicht zur Abstandsformel.
Falsch differenzieren. Kettenregel-Patzer sind häufig bei verketteten Funktionen wie sin(2t) oder et2. Differenzieren Sie sorgfältig und prüfen Sie jede Ableitung vor dem Quadrieren.
Vergessen, Ableitungen zu quadrieren. Die Formel braucht quadrierte Ableitungen unter der Wurzel. Die unquadrierte Summe zu verwenden, ergibt eine sinnlose Größe mit falschen Einheiten.
Maßeinheiten mischen. Wenn x in Metern und z in Zentimetern gemessen wird, ist das Ergebnis Unsinn. Rechnen Sie alle Koordinaten vor der Berechnung in eine gemeinsame Einheit um.
Numerische Näherungen falsch deuten. Numerische Integration liefert eine Näherung, keinen exakten Wert. Für Ingenieurarbeit ist das in Ordnung, aber geben Sie nicht zehn Dezimalstellen an, als wären sie alle aussagekräftig.
Wiederholtes Durchlaufen ignorieren. Wenn die Parametrisierung dasselbe Segment zweimal durchläuft, zählt das Integral es zweimal. Die Bogenlänge der geometrischen Kurve und die Länge des parametrisierten Weges unterscheiden sich dann. Prüfen Sie, ob die Aufgabe die Kurvenlänge oder die zurückgelegte Wegstrecke verlangt.
Tipps für genaue 3D-Bogenlängenberechnungen
Ein paar Gewohnheiten machen 3D-Bogenlängenberechnungen zuverlässig.
Prüfen Sie zuerst die Parametergleichungen. Vergewissern Sie sich, dass x(t), y(t) und z(t) alle denselben Parameter verwenden und dass das Intervall [a, b] den beabsichtigten Kurvenabschnitt genau einmal durchläuft. Eine schnelle Skizze, selbst grob, deckt die meisten Aufstellungsfehler auf.
Vereinfachen Sie den Geschwindigkeitsausdruck vor dem Integrieren. Suchen Sie nach trigonometrischen Identitäten und perfekten Quadraten. Eine überraschende Zahl von Lehrbuchaufgaben fällt auf eine konstante Geschwindigkeit zusammen und verwandelt ein furchteinflößendes Integral in einfache Multiplikation.
Halten Sie die Einheiten über alle drei Koordinaten konsistent und führen Sie sie bis zur Antwort mit. Eine Bogenlänge von 14.05 bedeutet nichts, ohne zu wissen, ob es Millimeter oder Kilometer sind.
Verifizieren Sie Ergebnisse unabhängig, wenn viel davon abhängt. Vergleichen Sie mit einer numerischen Integration des Rechners auf dieser Seite, prüfen Sie Spezialfälle (reproduziert eine Geraden-Parametrisierung die Abstandsformel?) und bestätigen Sie, dass das Ergebnis die Endpunktentfernung übersteigt.
Verstehen Sie die Grenzen numerischer Integration. Sehr lange Intervalle, stark oszillierende Funktionen oder fast singuläre Ableitungen brauchen eventuell feinere Unterteilungen oder einen Wechsel der Parametrisierung. Im Zweifel verfeinern und vergleichen.
Fazit
Die 3D-Bogenlängenformel verwandelt die geometrische Idee der „Strecke entlang eines gewundenen Weges" in eine präzise Berechnung: Differenzieren Sie jede Koordinate, fassen Sie die Ableitungen zu einer Geschwindigkeit zusammen und integrieren Sie über das Parameterintervall. Die vier durchgerechneten Beispiele zeigen, dass die Methode Geraden, Helices, polynomiale Kurven und Spiralen gleich mühelos bewältigt.
Diese Formel zu verstehen, zahlt sich in Ingenieurwesen, Physik, Robotik und Computergrafik aus, überall dort, wo reale Bewegung in drei Dimensionen stattfindet. Der Rechner oben auf dieser Seite nimmt Ihnen die mühsame Integration ab, sodass Sie sich auf die korrekte Aufstellung des Problems und die Deutung der Antwort konzentrieren können. Geben Sie Ihre Parametergleichungen ein, prüfen Sie die Schritte und verwenden Sie das Ergebnis mit Zuversicht.
FAQs
Was ist die Formel für die Bogenlänge in 3D? +
Die Formel lautet L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup> + (dz/dt)<sup>2</sup>) dt, wobei x(t), y(t), z(t) die Parametergleichungen und [a, b] das Parameterintervall sind. In Vektorform ist sie L = ∫<sub>a</sub><sup>b</sup> ||<strong>r</strong>′(t)|| dt, das Integral des Betrags des Geschwindigkeitsvektors.
Wie berechnet man die Länge einer parametrischen 3D-Kurve? +
Differenzieren Sie jede Koordinatenfunktion, um dx/dt, dy/dt, dz/dt zu erhalten. Quadrieren Sie sie, addieren Sie die Quadrate und ziehen Sie die Quadratwurzel, um die Geschwindigkeitsfunktion zu bilden. Integrieren Sie dann die Geschwindigkeit vom Startparameter a bis zum Endparameter b. Der Rechner auf dieser Seite führt all diese Schritte automatisch aus.
Kann man die Bogenlänge einer Helix berechnen? +
Ja. Für eine Helix x(t) = r·cos(t), y(t) = r·sin(t), z(t) = c·t auf [0, T] lauten die Ableitungen −r·sin(t), r·cos(t), c. Die Geschwindigkeit vereinfacht sich zur Konstanten √(r<sup>2</sup> + c<sup>2</sup>), sodass die Bogenlänge T·√(r<sup>2</sup> + c<sup>2</sup>) beträgt. Zum Beispiel ergibt r = 3, c = 2, T = π den Wert π√13 ≈ 11.327.
Was passiert, wenn z(t) konstant ist? +
Ist z(t) konstant, ist seine Ableitung null, und die Formel reduziert sich auf die vertraute 2D-Bogenlängenformel L = ∫<sub>a</sub><sup>b</sup> √((dx/dt)<sup>2</sup> + (dy/dt)<sup>2</sup>) dt. Die Kurve liegt vollständig in einer horizontalen Ebene, sodass die dritte Dimension nichts zur Länge beiträgt.
Ist die 3D-Bogenlänge dasselbe wie der euklidische Abstand? +
Nein. Der euklidische Abstand ist die geradlinige Entfernung zwischen den Endpunkten, während die Bogenlänge dem tatsächlichen Weg der Kurve folgt. Die Bogenlänge ist immer größer oder gleich dem euklidischen Abstand, mit Gleichheit nur bei geraden Segmenten. Bei der Helix aus Beispiel 2 beträgt die Bogenlänge 11.327, die Endpunktentfernung aber nur etwa 8.688.
Kann man die 3D-Bogenlänge ohne Analysis berechnen? +
Nur in Spezialfällen. Gerade verwenden die Abstandsformel, und Helices mit konstanter Steigung reduzieren sich auf Multiplikation, doch beides sind Folgen der Analysis-Herleitung. Für allgemeine Kurven führt kein Weg an Differenzieren und Integrieren vorbei, aber der Rechner übernimmt beide Schritte für Sie.
Welche Einheiten werden für die 3D-Bogenlänge verwendet? +
Die Bogenlänge verwendet dieselben Einheiten wie die Koordinatenfunktionen. Sind x(t), y(t), z(t) in Metern, ist die Bogenlänge in Metern. Alle drei Koordinaten müssen vor der Berechnung konsistente Einheiten verwenden.
Warum erfordern manche 3D-Bogenlängenberechnungen numerische Integration? +
Viele Geschwindigkeitsfunktionen, etwa √(1 + 4t<sup>2</sup>), haben Stammfunktionen mit speziellen Funktionen, und manche besitzen überhaupt keine elementare Stammfunktion. Wenn symbolische Integration scheitert oder unpraktikabel wird, werten numerische Verfahren wie die Simpson-Regel das bestimmte Integral mit hoher Genauigkeit aus. Der Rechner auf dieser Seite verwendet bei Bedarf automatisch numerische Integration.